/


Теги: электротехника электроэнергетика
ISBN: 0013-7278


Текст
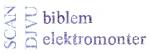
                    А. В. Беляев

АВТОМАТИКА И ЗАЩИТА
НА ПОДСТАНЦИЯХ
С СИНХРОННЫМИ И
ЧАСТОТНО-РЕГУЛИРУЕМЫМИ
ЭЛЕКТРОДВИГАТЕЛЯМИ
БОЛЬШОЙ МОЩНОСТИ

Часть 1

ПРИЛОЖЕНИЕ К ЖУРНАЛУ
Вниманию специалистов

Вышли в свет следующие выпуски

«Библиотечки электротехника»:

АнчароваТ. В., Рашевская М. А. Электроснабжение зданий (части 1 и 2)

Ростик Г. В. Поддержание живучести турбогенераторов

Николаев В. Г., Ганага С. В., Перминов Э. М. Состояние и перспек-
тивы развития мировой и отечественной ветроэнергетики (части
1 -3)

Алехнович А. Н. Топочно-горелочные устройства пылеугольных
котлов

Захаров О. Г. Цифровые устройства релейной защиты электро-
двигателей. Алгоритмы и уставки (части 1 и 2)

Хромченко Ф. А., Калугин Р. Н. Расчет на прочность сварных сое-
динений трубопроводов с дефектами в металле шва: Справочные
материалы

Гладштейн В. И. Диагностика микроповрежденности металла дета-
лей энергооборудования, работающих в условиях ползучести (части
1-3)

Самородов Ю. Н. Парадоксальные свойства скользящего контак-
та в ЩКА

Сучков С. И. Разработка отечественной технологии газификации
твердого топлива для парогазовых установок

Алехнович А. Н. Шлакование пылеугольных энергетических котлов

Вуколов В. Ю., КуликовА. Л., Папков Б. В. Повышение эффективности
передачи электроэнергии в распределительных сетях (части 1 и 2)

Подписку можно оформить в любом почтовом отделении связи по
объединенному каталогу «ПРЕССА РОССИИ». Том 1. Российские
и зарубежные газеты и журналы, а также в РЕДАКЦИИ.

Подписной индекс «Библиотечки электротехника» —
приложения к журналу «Энергетик»

88983

Адрес редакции

журнала «Энергетик»:

115280, Москва, ул. Автозаводская, д. 14.

Телефон (495) 675-19-06.

E-mail: energetick@mail.ru
Библиотечка электротехника

Приложение к журналу «Энергетик»

Основана в июне 1998 г.

Выпуск 1 (181)

А. В. Беляев

АВТОМАТИКА И ЗАЩИТА
НА ПОДСТАНЦИЯХ
С СИНХРОННЫМИ И
ЧАСТОТНО-РЕГУЛИРУЕМЫМИ
ЭЛ ЕКТРО Д В И ГАТЕ ЛЯ М И
БОЛЬШОЙ МОЩНОСТИ

Часть 1

Москва

НТФ «Энергопрогресс», «Энергетик»

2014
УДК 621.316.925

ББК 31.27-05

Б 43

Главный редактор журнала «Энергетик» А. Ф. ДЬЯКОВ

РЕДАКЦИОННЫЙ СОВЕТ

«Библиотечки электротехника»

И. И. Батюк (зам. председателя), К. М. Антипов, Г. А. Безчастнов,
А. Н. Жулев, В. А. Забегалов, Ф. Л. Коган, В. И. Кочкарев,
Н. В. Лисицын, В. И. Пуляев, А. И. Гаджибаев

Беляев А. В.

Б 43 Автоматика и защита на подстанциях с синхронными и
частотно-регулируемыми электродвигателями большой
мощности. Ч. 1.— М.: НТФ «Энергопрогресс», 2014. — 80 с.:
ил. [Библиотечка электротехника, приложение к журналу
«Энергетик»; Вып. 1 (181)].

В книге рассмотрены аварийные режимы, возникающие в узлах на-
грузки с синхронными и частотно-регулируемыми электродвигателями
большой мощности, особенности выполнения противоаварийной авто-
матики и защит в этих узлах. Приведены рекомендации по выбору схем и
рабочих уставок электромеханических и цифровых устройств автомати-
ки и защиты.

Брошюра выпускается в двух чаегях: ч. 1 — Аварийные режимы и про-
тивоаварийная автоматика на подстанциях с СД; ч. 2 — Особенности вы-
полнения релейной защиты на подстанциях с СД.

В ч. 1 изложены характеристики узлов нагрузок с СД; аварийные режи-
мы, возникающие в этих узлах и автоматика их выявления; автоматика
восстановления нормального режима.

В ч. 2 изложены: особенности выполнения релейной защиты на под-
станциях с СД; особенности выполнения автоматики и релейной защиты
на подстанциях с СД, оборудованными устройствами плавного пуска;
особенности выполнения автоматики и релейной защиты на подстанци-
ях с частотно-регулируемыми электродвигателями.

ISSN 0013-7278

© НТФ «Энергопрогрссс», «Энергетик», 2014
Предисловие

В связи с широким использованием в промышленности син-
хронного электропривода (особенно для перекачки газа и нефти)
в настоящее время сложилась ситуация, когда в узлах нагрузки
энергосистем может быть сосредоточено до 50 — 80 МВт, а в ряде
случаев — до 300 МВт синхронной нагрузки.

Эта синхронная нагрузка состоит в основном из крупных син-
хронных электродвигателей (СД) единичной мощностью от 4 до
12,5 МВт. Они допускают пуск от сети без применения тиристор-
ных пусковых устройств. Такая простая схема пуска имеет ряд су-
щественных эксплуатационных преимуществ, однако предъявля-
ет жесткие требования к конструкции, качеству изготовления ма-
шины и выполнению прогивоаварийной автоматики. Мощность
12,5 МВт считается предельной по конструкции ротора, двигате-
ли большей мощности требуют применения тиристорных пуско-
вых устройств или частотно-регулируемого привода.

Процессы, происходящие при аварийных возмущениях в энер-
госистемах, существенным образом сказываются на надежности
работы этих узлов нагрузки и самих синхронных электро двигате-
лей. Например, недостаточная оснащенность этих узлов нагрузки
противоаварийной автоматикой или ее отсутствие могут приво-
дить к несинхронным включениям или асинхронному' ходу с воз-
буждением, при которых повреждается обмотка статора электро-
двигателя. Отсутствие самозапуска после кратковременных пере-
рывов питания приводит к существенному увеличению общего
числа пусков «с нуля» и преждевременному износу роторов элек-
тродвигателей из-за повышенного нагрева пусковыми токами1, в
то время как грамотно выполненный самозануск облегчает тепло-
вой режим ротора и продлевает его срок службы. Большой ущерб
приносит и нарушение технологического процесса, вызываемое
остановами и авариями синхронных электродвигателей.

С другой стороны, поведение синхронной нагрузки в этих ава-
рийных режимах существенно влияет на надежность работы энер-
госистемы. Из-за влияния синхронной нагрузки происходили
системные аварии с потерей устойчивости и отключением боль-
шого количества потребителей, например в J юменской энерго-
системе.

1 Общее число пусков для крупных двигателей ограничивается заводом-
изготовителем.
Надежное функционирование узлов нагрузки с синхронными
электродвигателями обеспечивается применением автоматики,
учитывающей поведение синхронных двигателей в аварийных ре-
жимах; соответствующим выполнением защит в узле нагрузки и
прилегающей сети; правильным выбором уставок срабатывания
релейной защиты и автоматики (РЗА).

Схемы противоаварийной автоматики, применяемые в узлах
нагрузки с СД, достаточно разнообразны. Они зависят от первич-
ных схем объекта и прилегающей сети, состава оборудования,
мощности и ответственности СД, особенностей технологическо-
го процесса. Рассмотреть вес эти варианты в брошюре не пред-
ставляется возможным. Приводимые здесь состав устройств РЗА,
организация взаимодействия между ними, действия на управляе-
мые объекты и сами схемы автоматики основаны на последних
разработках, применяемых на подстанциях с крупными СД в ОАО
«Газпром». Для других условий схемы могут применяться с соот-
ветствующими корректировками. В тоже время общие принципы
выполнения противоаварийной автоматики и защит одинаковы
на всех подстанциях с СД в силу идентичности электромеханиче-
ских процессов. Поэтому данная брошюра может быть полезной
для всех специалистов, занимающихся проектированием и экс-
плуатацией узлов нагрузки с СД.

В последнее время получают распространение устройства
плавного пуска СД, а взамен привода от СД — частотно-регули-
руемый привод большой мощности. Особенности выполнения
автоматики и защиты подстанций с такими устройствами также
рассмотрены в настоящей брошюре.

Приведенные схемы автоматики ориентированы на примене-
ние либо электромеханических устройств РЗА, либо на много-
функциональные цифровые терминалы РЗА тех серий, в которых
могут быть запрограммированы достаточно сложные алгоритмы
(например, SEPAM 80). Приведенные логические схемы показы-
вают принцип работы, но могут видоизменяться для конкретных
типов терминалов в связи с особенностями их программирова-
ния. Во всех схемах контакты реле показаны в положении «на
складе», когда реле обесточены.

Замечания и пожелания по брошюре
просим направлять по адресу:
115280, Москва, ул. Автозаводская, 14.

Редакция журнала «Энергетик».

Авторы
ЧАСТЬ ПЕРВАЯ

Аварийные режимы
и противоаварийная автоматика
на подстанциях с СД

1.1.	Краткая характеристика узлов нагрузок с СД

Схемы внешнего электроснабжения. Внешнее электроснабже-
ние осуществляется на напряжении 110 — 220 кВ. Обычно круп-
ные подстанции с СД относятся к потребителям первой категории
надежности электроснабжения и поэтому получают питание не
менее чем от двух независимых источников электроэнергии [1].

Схемы внешнего элекгроснабжения этих подстанций можно
условно разделить на две большие группы, различающиеся возни-
кающими в них аварийными режимами.

К первой группе относятся схемы, в которых подстанции с СД
отделены от ухтовых подстанций энергосистемы линиями элек-
тропередачи. Подстанции могут быть подключены, например от-
пайками, к двум цепям распределительной ВЛ или шлейфом ВЛ,
имеющей двустороннее питание (рис. 1.1). Мощность каждо-
го трансформатора (77 и Т2) составляет обычно от 32 до
63(80) МВ А, а суммарная мощность подключенных к ним син-
хронных двигателей — от 25 до 60 МВт на подстанцию.

Наиболее опасный аварийный режим для этой группы схем —
потеря питания вследствие КЗ на одной из линий и ее отключе-
ния. Не исключается также и асинхронный ход с возбуждением
из-за провалов напряжения при КЗ на смежных линиях питаю-
щих подстанций.

Ко второй группе относятся схемы, в которых подстанция с СД
непосредственно примыкает к узловой подстанции системного
значения (рис. 1.2). Линии W1 — связаны с другими подстан-
I

Рис. 1. L Схемы подстанций, подключаемых отпайками к двум цепям распреде-
лительной ВЛ (а) и шлейфом ВЛ, имеющей двустороннее питание (6)
Рис. 1.2. Схема узловой подстанции 110(220) кВ с синхронной нагрузкой

циями энергосистемы, по ним осуществляется питание данной
подстанции и транзит электроэнергии. Вся сеть 110(220) кВ замк-
нута в единое кольцо, шиносоединительный выключатель П1СВ
нормально включен. Трансформаторы Т1 и Т2, через которые по-
лучают питание синхронные электродвигатели, нормально под-
ключены к разным системам шин.

Наиболее опасный аварийный режим в этой группе схем — ко-
роткие замыкания на линиях элекгропередачи W1 — И<5и связан-
ные с ними посадки напряжения, во время которых синхронные
двигатели могут потерять устойчивость и перейти в асинхронный
режим с возбуждением. Режим потери питания СД в этих схемах
может возникнуть только при весьма редких сочетаниях ремонт-
ных режимов в сети 110(220) кВи короткихзамыканияхнапитаю-
щих линиях.

Схемы внутреннего электроснабжения рассмотрим на примере
подстанции с СД типа СТД-12500-2 мощностью по 12,5 МВт
(рис. 1.3). Для уменьшения значений токов КЗ на шинах 10 кВ
Рис. 1.3. Схема внутреннего электроснабжения подстанции с синхронными дви-
гателями типа СТД-12500-2

применены главные трансформаторы 110/10 кВ с расщепленны-
ми обмотками. Поэтому образованы четыре секции шин 10 кВ, к
каждой из которых подключены по два двигателя.

В нормальном режиме из восьми электродвигателей работают
шесть (два находятся в резерве) с загрузкой 80 % и costp ~ 1, поэто-
му при выводе из работы одного из главных трансформаторов вто-
рой обеспечивает полную нагрузку объекта.

В цепи электродвигателя установлен реактор, сопротивление
которого выбрано из следующих условий [2]:

•	обеспечение стойкости КРУ при КЗ на шинах и отходящих
линиях;

•	обеспечение напряжения на шинах не менее 0,75 — 0,8 но-
минального при пуске электродвигателя (требование норм проек-
тирования);
•	обеспечение напряжения на зажимах электродвигателя
СТД-12500-2 при его пуске в пределах 0,45 — 0.8 номинального
(требование завода- изготовителя).

Обычно сопротивление реактора в цепи этого электродвигате-
ля составляет 0,22 Ом. В некоторых случаях (на старых подстан-
циях) сопротивление этого реактора ошибочно принято равным
0,56 Ом. Это связано с тем, что при выборе реактора учитывалось
первоначально заданное заводом-изготовителем значение сверх-
переходного сопротивления двигателя 0,'2 отн. ед., которое на
самом деле составляет 0,15 отн. сд. Не было также учтено, что на
значение пускового сопротивления двигателя СТД-12500-2 су-
щественно влияет его насыщение, при снижении напряжения на
зажимах двигателя (сюгжении пускового тока) пусковое сопро-
тивление возрастает.

Собственные нужды и сторонние потребители подстанции по-
ступают питание от реактированных секций с.За и с. 4а. Сопротив-
ление реактора в цепи питания этих секций выбрано из условия
сохранения устойчивости параллельной работы электродвигате-
лей при КЗ на шинах собственных нужд или на отходящих от них
линия);. Обычно применяют упрощенный критерий НУЭ, соглас-
но которому устойчивость СД сохраняется, если все КЗ. вызы-
вающие снижение напряжения на шинах питания СД ниже
(0,55 т-0,6)1/ном, отключаются бел выдержки времени. Реактор в
цепи реактированных секций выбирают так, чтобы при КЗ за ним
напряжение на секциях с.3 и с.4 не снижалось менее
(0.55 + 0,6)СН()М. Обычно сопротивление этого реактора составля-
ете,56 Ом. При небольшом числе отходящих линий 10 кВ ихпод-
соединяют без реакторов (нагрузки HI и Н2), однако при этом на
линиях должны бытьприменены быстродействующие защиты.

ОСТ на трансформаторы регламентирует допустимое число
ударных толчков тока в сутки в зависимости от их кратности по
отношению к номинальному току трансформатора. Так, для сете-
вых трансформаторов при числе ударных толчков в сутки до трех
кратность тока должна быть не более двух. В схеме на рис. 1.3 при
пуске двигателя от одной расщепленной обмотки трансформато-
ра это условие обычно не выдерживается. Поэтому на стороне
10 кВ предусмотрены шиносоединительные выключатели ШСВ1,
ШСВ2, которые включаются только на время пуска СД. соединяя
расщепленные обмотки трансформатора в параллель. При этом
во время пуска СД уменьшается кратность тока в обмотках транс-
форматора, что повышает его стойкость к толчкам тока при пуске
двигателей, и обеспечивается напряжение на шинах 10 кВ не ме-
нее (0,75 4- 0,8)Ц1(,Л. В ряде случаев эти условия удается обеспе-
чить и без применения шиносоединительных выключателей.

1.2.	Режим потери питания

Режим потери питания возникает при отключении выключате-
ля питающей линии, например выключателя Q4линии W1 (см.
рис. 1.1, а). Отключение этого выключателя может произойти
из-за срабатывания дифференциальной защиты шин питающей
подстанции, защиты линии при ее повреждении или при внутрен-
нем повреждении в одном из трансформаторов, когда защита
трансформатора включает короткозамыкатель, создавая искусст-
венное КЗ на линии. Не исключены случаи ошибочного или са-
мопроизвольного отключения выключателя Q4. а также погаше-
ния самой питающей подстанции.

После отключения питающей линии СД соответствующей сек-
ции (с. 1 на рис. 1.1, а) переходят в режим генераторов, используя
накопленную кинетическую энергию, и длительное время могут
поддерживать напряжение на шинах своей подстанции (ПС Т) и
во всей связанной с ней сети (на линии ИН, на шинах ПС 2).

Генерируемое двигателями напряжение (рис. 1.4, кривая /) по-
степенно снижается, при U = 0,85 Цюм срабатывает форсировка
возбуждения, вновь поднимая напряжение, которое затем снова
уменьшается. Весь процесс уменьшения напряжения может
длиться десятки секунд. Частота генерируемого напряжения
(рис. 1.5) также уменьшается, и тем быстрее, чем больше момент
сопротивления на валу синхронных двигателей и чем меньше их
мощность по отношению к другой нагрузке (например, нагрузке
//подстанций ПС1тл ПС2, см. рис. 1.1, а).

Если эти особенности не учитывать при выполнении автомати-
ки подстанции и прилегающей сети, то при перерывах питания
могут возникнуть следующие явления:

1)	несинхронное включение синхронных двигателей при бы-
стром восстановлении питания со стороны питающей подстан-
ции или при «быстром» АВР на приемной подстанции (например,
отключение вводного Q1 и сразу же включение секционного Q3
выключателей, см. рис. 1.1, а).
Рис. 1.4. Изменение напряжения на ши-
нах подстанции с СД при потере питания:

1 — без гашения поля СД; 2 — при гаше-
нии поля СД; /ф в — момент срабатыва-
ния форсировки возбуждения

Рис. 1.5. Изменение частоты на
шинах подстанции с СД при поте-
ре питания:

1 — момент сопротивления на валу
Мс = 0,2 Л/ном; 2 — Л/С = 0,5Л/НОМ;
• !-С -^Ак;м

При исчезновении питания от энергосистемы синхронные
двигатели затормаживаются и генерируемая ими ЭДС оказывает-
ся несинхронной с напряжением системы. Даже при кратковре-
менных перерывах питания (порядка 0,3 — 0,5 с) вектор ЭДС дви-
гателя успевает разойтись с вектором напряжения системы
на 180°.

При восстановлении питания через двигатели протекают по-
вышенные токи (примерно в 2 раза больше тока КЗ), возникают
большие динамические усилия в обмотках двигателей и большие
крутящие моменты на валу. Это может привести к нарушению
крепления и изоляции лобовых частей обмотки, замыканиям на
землю и коротким замыканиям в них, а также к повреждениям ме-
ханической части двигателя и агрегата;

2)	ложная работа защит или автоматики ликвидации асин-
хронного режима на питающих линиях при асинхронном ходе не-
отключенных возбужденных двигателей;

3)	отказы автоматики на питающей подстанции, например
устройств АПВ, выполненных с контролем отсутствия напряже-
ния или с ожиданием синхронизма; устройств АВР, так как на-
пряжение на линии поддерживают синхронные двигатели, а раз-
ность частот в системе и на линии непрерывно увеличивается;

4)	излишние действия АЧР на данной и всех связанных с ней
подстанциях (например на ПС2, см. рис. 1.1, а), так как синхрон-
ные двигатели генерируют нормальное напряжение пониженной
частоты;

5)	замедление или отказ АВР на данной и всех связанных с ней
подстанциях, так как напряжение близко к номинальному дли-
тельное время;

6)	срыв работы автоматики отделителя и короткозамыкателя и
повреждение отделителя на данной или соседней подстанции, так
как через трансформатор тока короткозамыкателя длительно про-
ходит ток подпитки синхронных двигателей, при этом автомата ка
заблокирована, несмотря на отключение линии, а после спадания
тока до значения тока срабатывания блокирующего реле отдели-
тель разрывает ток подпитки, на отключение которого он не рас-
считан. Нарушается согласование АПВ линии с автоматикой от-
делителя и короткозамыкателя, что приводит к погашению потре-
бителей.

Для предотвращения этих явлений на вводных выключателях
подстанций с мощными синхронными электродвигателями уста-
навливают защиту от потери литания, а устройства защиты и ав-
томатики на этих подстанциях и в прилегающей сети выполняют
по специальным схемам, учитывающим поведение синхронных
электродвигателей в аварийных режимах.

1.3.	Защита от потери питания

Зашита от потери питания (ЗПП) предназначена для выявле-
ния режима потери питания и отключения подпитки во внешнюю
сеть со стороны синхронных электродвигателей.

Рассмотрим признаки, характерные для режима потери пита-
ния, и принципы выполнения защиты от потери питания.

I.	Понижение напряжения. Поскольку при потере питания на-
пряжение генерируется синхронными двигателями, процесс сни-
жения напряжения на шинах СД характеризуется большой дли-
тельностью. Поэтому на этом принципе ЗПП не выполняется.
Зашита минимального напряжения, выполненная па этом прин-
ципе, применяется как вспомогательная.
2.	Снижение частоты. В чистом виде этот принцип не исполь-
зуется. так как устройства, выполненные на этом принципе, не
способны различить снижение частоты при потере питания от
снижения частоты при дефиците мощности в системе при систем-
ных авариях. При этом отключение синхронных двигателей будет
не только излишним, но и может усугубить дефицит реактивной
мощности в системе.

3.	Снижение частоты только на одной из секций подстанции с
СД. Например, если на секции 1 (см. рис. 1.3) частота снижается, а
на секции 2остается нормальной, это означает потерю питания со
стороны Т1. Однако если подстанция получает питание только от
одного из трансформаторов (второй в ремонте), то такая защита
уже не работает. Поэтому этот принцип используется только для
частотного пуска устройства АВР секционного выключателя, для
полноценной защиты от потери питания он не пригоден.

4.	Быстрое снижение частоты. Устройства, реагирующие на
скорость снижения частоты, могут применяться только в тех слу-
чаях, когда скорость снижения частоты при выбеге синхронных
двигателей в 3 — 4 раза превышает скорость снижения частоты
при аварийном дефиците мощности в системе, т. е. могут приме-
няться не всегда, тем более что скорость снижения частоты при
выбеге синхронных двигателей зависит от их нагрузки.

5.	Изменение направления активной мощности через ввод на под-
станцию. Устройства, построенные на этом принципе, не от-
строены от качаний, возможна их ложная работа, кроме того, они
имеют большую выдержку времени из-за необходимости согласо-
вания с защитами от замыканий на землю отходящих от шин пи-
тающих подстанций смежных линий электропередачи.

Поэтому применяют схемы ЗПП, реагирующие на несколько
параметров [3 — 5]. Наиболее универсальной является схема, реа-
гирующая на снижение частоты и изменение направления актив-
ной мощности (рис. 1.6).

В исходном состоянии частота на секции нормальная, контак-
ты реле частоты KFvt его повторителя KLFразомкнуты, обмотки
напряжения реле направления мощности KWIm KW2отключены
от цепей напряжения для разгрузки трансформатора напряжения
секции и облегчения режима работы контактов реле мощности.
Контакты реле положения «включено» KQC выключателя ввода
замкнуты, поскольку он включен и зашита введена в работу (при
KLW

На отключение СД
своей секции

А¥ шмн1

Секционный

М.ЖЛГО’ГЗТС'Ц»

своей секции

На отключение СД
смежной секции

Секционный
выключал с I»

;“ёЛ klw

-г <4^—

В схему АЧР
смежной секции

IIIMHi

I

В схему АВР своей секции

В схему АВР смежной секции

Переключение
устав ки KF
смежного ввода

Рис. 1.6. Включение рете направления мощности (а), векторная диаграмма для
реле K1V1 (о) и схема защиты от потери питания (в):

KW- РБМ-171/1; KF-P4-1; KL1, KL2\\ KL3-РП 23; КТ1-РВ 113: КН1-
РУ 21/0.01
отключении выключателя ввода защита автоматически выводит-
ся из работы для предотвращения ее неправильного действия при
общесистемном снижении частоты, когда секция питается через
включенный секционный выключатель).

При понижении частоты до уставки реле частоты Л'Л'оно сраба-
тывает, срабатывает промежуточное реле KLF, которое подключа-
ет реле направления мощности KW1 и KW2k цепям напряжения.
Если понижение частоты вызвано потерей питания, то мощность
направлена от шин в сеть или равна нулю, реле направления мощ-
ности не замыкают контакты (работают на упор), реле KLWнс
срабатывает, срабатывают реле времени КТ1 и выходное реле за-
щиты KL1. В случае общесистемного понижения частоты мощ-
ность направлена к шинам, реле KW1 и KW2замыкают свои кон-
такты, срабатывает KLW, блокируя КТ1. Выходное реле защиты
KL1 не срабатывает.

В схеме предусмотрены два реле направления мощности, так
как при двухфазных КЗ за трансформатором со схемой соедине-
ния обмоток Y/Д (на питающей ВЛ) одно реле может сработать не-
правильно.

В рассматриваемой схеме ЗПП действует (через шинку ШМН1)
на отключение выключателей СД и гашение их поля, в других схе-
мах она может действовать только на гашение поля или на отклю-
чение вводного выключателя секции.

Назначение мгновенного контакта КТ2 рассмотрено в § 1.9.

Контакты реле KL Wиспользуются также для блокировки АЧР
при потере питания (см. § 1.12).

Обычно принимают уставку по частоте срабатывания ЗПП

^сзпп = 48,5 Гц.	(1.1)

Выдержка времени ЗПП (реле КТТ) вводится для предотвраще-
ния излишнего срабатывания ЗПП в переходных режимах (на-
пример при снижении и восстановлении напряжения), когда реле
частоты может кратковременно замыкать свой контакт. Уставка
срабатывания КТ1 зависит от типа реле частоты, для РЧ-1 она
принимается 0,3 с, для ИВЧ-3 — 0,5 с.

Поскольку в условиях снижения напряжения реле частоты мо-
гут отказывать (ИВЧ-3 - при tf<0,6tfHOM, РЧ-1 — при
U < 0,2 (/ном), для обеспечения их четкой работы при потере пита-
ния применяют схему форсировки напряжения, подаваемого на
Рис. 1.7. Схема форсировки напряжения, подаваемого на реле частоты РЧ-1

реле (рис. 1.7). Схема состоит из автотрансформатора А Т, резисто-
ра Л и пускового реле напряжения КV, замыкающего свой контакт
при снижении напряжения до 50 В. Эту схему рекомендуется при-
менять и для реле ИВЧ-3, и для реле РЧ-1, поскольку при близких
КЗ и небольшом числе работающих СД напряжение на шинах мо-
жет снижаться до (0,1 -ь 0,2) Цюм.

Контакт реле KLF «чужого» ввода, подключенный на зажимы
5—6 реле KF. предназначен для переключения уставки KF. На-
значение переключения уставки частоты рассмотрено в § 1.9.

Время срабатывания ЗГ1П определяется по выражениям

(1-2)

'ЗПП ^с.ч + (кт>

(1.3)

где /с ч — время снижения частоты до уставки срабатывания, с; tKT—
уставка на реле времени ЗПП; Tj — постоянная времени двигателя
совместно с механизмом, с; Д77 — разность номинальной частоты и
частоты срабатывания реле, Гц; темсх — загрузка агрегата, отн. ед.;
FHOM — номинальная частота, Гц.

Определим полное время срабатывания ЗПП для газокомпрес-
сорной станции с двигателями СТД-12500-2 и нагнетателями
типа 370-18-2.
+

+ШЗ К/2 ШМН1

+шз КЬ2 ШМН1

KU

Отключение СД
своей секции

Отключение СД
смежной секции

Блокировка АЧР
своей секции

Л ij’j

Блокировка АЧР
смежной секции

Рис. 1.8. Герминал ввода. Упрощенная логика ЧИП на подстанциях с СД

Время снижения частоты до уставки срабатывания

с.ч

3,45-1,5
0,8-50

= 0,13 с.

Полное время срабатывания ЗПП при применении реле часто-
ты РЧ-1:

Тзпп = 0,13+ 0,3 = 0,43 с.

Полное время отделения от сети с учетом времени срабатыва-
ния выходных реле (2 • 0.06 с) и времени отключения выключате-
ля СД (0,06 с)

/ОТД = 0,43 + 0,18 = 0,61 с.

Выдержка времени на отпадание реле Л"(7Стипа Pl I 252 прини-
мается примерно 1 с (при применении цифровых терминалов 2 с)
из расчета, что ЗПП должна успеть сработать при ошибочном от-
ключении ввода.

Если для защиты ввода применяется цифровой терминал, то
зашита от потери питания является одной из его функций. Логика
работы ЗПП такого терминала приведена на рис. 1.8.

Программа действия записана с помощью условных обозначе-
ний, соответствующих алгебре логики, или, как ее иначе называ-
ют, булевой алгебре по имени ее создателя — английского матема-
тика Джорджа Буля (1815 — 1864 гг.). Перечень условных обозна-
чений и реализуемых логических операций приведен в
приложении (см. ч. 2). Все операции производятся только с двумя
дискретными величинами 0 и 1, наличие сигнала обозначается 1,
отсутствие обозначается 0. Обозначение КР13 относится к про-
граммному ключу; ЗПП можно ввести (вывести), установив
КР13 = 1(0).

Как видно из рис. 1.8, логика ЗПП цифрового терминала пол-
ностью повторяет логику электромеханического устройства ЗПП.

1.4.	Режим потери устойчивости

При посадке напряжения из-за коротких замыканий на смеж-
ных линиях электропередачи питающих подстанций узел нагруз-
ки с СД может потерять устойчивость и перейти в опасный асин-
хронный режим с возбуждением, весьма сходный с асинхронным
режимом в энергосистеме.

Асинхронный режим в энергосистеме. В нормальном режиме
энергосистемы ЭС1 и ЭС2 работают синхронно. ЭДС эквивалент-
ных генераторов £ЭС| и 5ЭС2 имеют одинаковую частоту, и их век-
торы вращаются синхронно с одинаковой угловой скоростью
(рис. 1.9). Угол между ЭДС £ЭС1 и РЭС2 остается неизменным и за-
висит от значения активной мощности Р, передаваемой полинии.

При нарушении устойчивости наступает асинхронный режим,
который характеризуется следующими процессами [6]:

1)	частота в ЭС1 и ЭС2оказывается разной, и поэтому векторы
ЭДС £.)C1 и Ь'ЭС2 вращаются с разной угловой скоростью с i (екото-
рым скольжением относительно друг друга, т. е. имеет место пе-
риодическое изменение угла 5 между несинхронными ЭДС от 0 до
360° с частотой скольжения;

2)	наблюдаются периодические качания напряжения, пока-
занные на топографической диаграмме (рис. 1.10). Здесь по гори-
Рис. 1.9. Схема (а) и векторная анаграмма (б) работы двух энергосистем в нор-
мальном режиме

Рис. 1.10. Топографическая диаграмма качаний напряжения вдоль линии при
асинхронном режиме

зонтальной оси 1 — 2 в масштабе отложено сопротивление
хэс1 + хл + ХЭС2 энергосистем бесконечной мощности —
длина линии), по концам которой расположены ЭДС ЁЭС1 и ЁЗС2.
Условно принимаем, что вектор ЁЭС1 неподвижен, а вектор #ЭС2
вращается с частотой скольжения, поэтому конец вектора ЁЭС2
образует окружность. Соединяем верхнюю и нижнюю точки этой
окружности, а также ее центр (точка 2) с точкой 3 прямыми ли-
ниями. Прямая 2— 3 является геометрическим местом центров
окружностей, на которых расположены концы векторов напряже-
ний вдоль линии электропередачи.

Например, в точке Л линии электропередачи напряжение будет
периодически изменяться в соответствии с положением векторов
оЛ, ЬА, сА, dA, в точке В — eB,fB, gB, hB. В точке ЭЦК(электриче-
ский центр качаний) напряжение периодически становится рав-
ным нулю. Условно говоря, если подключить электрические лам-
Рис. 1.11. Характер изменения на-
пряжения в разных точках линии при
асинхронном ходе:

1 — на концах линии; 2 — в точках А
и В; 3 — в электрическом центре ка-
чаний

Рис. 1.12. Характер изменения мощно-
сти и тока в линии при асинхронном
ходе

почки по концам линии электропередачи и в ЭНК, то на концах
они горят ровным светом, а в ЭЦК — периодически гаснут. Харак-
тер изменения напряжения в разных точках линии показан на
рис. 1.11;

3)	периодические изменения тока в линии (рис. 1.12)

(1-4)

При 5 = 0 или 360° /ар = 0, при 5 = 180° /а р = max;

4)	периодические изменения (качания) активной мощности в ли-
нии. Из расчетного выражения мощности

Р =----^ЭС1^ЭС2---sjn g

*ЭС1 +хл +ЛЭС2

(1.5)

видно, что средняя активная мощность за период качаний равна
нулю, т. е. активная мощность по линии не передается (см. рис. 1.12).
Рис. 1.13. Характеристика мощности (к понятию статической устойчивости СД)

Понятие о статической устойчивости СД. Мощность, потреб-
ляемая синхронным двигателем от питающей энергосистемы, ха-
рактеризуется уравнением

дв

- *
---—  Sin 6,

(1-6)

экв

где U — напряжение на шинах энергосистемы; Едв — ЭДС двигате-
ля; хэкв — эквивалентное сопротивление, включающее сопротивле-
ние двигателя и всех питающих элементов сети; 8 — фазовый угол
между ЭДС электродвигателя и напряжением энергосистемы.

Характеристика зависимости Р от угла 8 показана на рис. 1.13.
Из нее видно, что мощность электродвигателя при увеличении
угла 8 сначала возрастает, достигает максимума, и затем снижает-
ся. При заданных значениях Еав и U существует максимум мощ-
ности (при угле 90°), который зависит от сопротивления питаю-
щей сети.

При синхронной частоте вращения относительные значения
мощности и момента двигателя численно равны, поэтому кривая
Р =Д8) является и характеристикой вращающего момента двига-
теля. Характеристика момента сопротивления изображена пря-
мой линией Ро Точки пересечения а и b определяют воз-
можные режимы работы двигателя, однако устойчиво двигатель
может работать только в точке а. Действительно, при работе в точ-
ке а и случайном кратковременном увеличении угла б на значение
Дб увеличивает ся и электромагнитный момент двигателя на зна-
чение Л Л под влиянием которого ротор несколько ускоряется.
11ри этом угол 5 уменьшается и после нескольких колебаний воз-
вращается к б0. При случайном кратковременном уменьшении
угла 5 уменьшается и электромагнитный момент, вследствие это-
го угол б начинает возрастать и после нескольких колебаний вновь
возвращается к исходному б0.

Если же подобное кратковременное увеличение угла на Дб про-
изойдет в точке Ь, то электромагнитный момент не увеличится, а
уменьшится. Это вызовет дальнейшее прогрессивное увеличение
утла 6, в результате чего двигатель выйдет из синхронизма.

Таким образом, восходящая ветвь характеристики — это об-
ласть устойчивой работы, нисходящая — неустойчивой. Чем бли-
же точка а расположена к вершине кривой, тем меньше запас ста-
тической устойчивости. Положение точки а на кривой зависит от
загрузки двигателя, отношения Мтах/Л/ном и cos<p двигателя. Чем
меньше загрузка двигателя и чем больше каталожное отношение
^Апах/^ном» тем больше запас устойчивости.

Коэффициент запаса статической устойчивости /сзап не должен
быть менее 0,2, он определяется по выражению

(1-7)

Обычно двигатели конструируют для работы с опережающим
costp — 0,9. При переходе в режим с cos<p = 1 или отстающим ус-
тойчивость ухудшается вследствие умен ьшен им ЭДС двигателя.

Например, для СТД-12500-2 при его работе с номинальной за-
грузкой и опережающим cos<p = 0,9 би ® 45°, а запас устойчивости
составляет 42 %. При работе с той же загрузкой и cost? = 1 б0 ~ 62',
а запас устойчивости всего 12 %. При загрузке 80 % и cos<p = 1
б0 = 57°, а запас устойчивости 20 %. Эти данные приведены для
случая питания от шин бесконечной мощности.

Опыт эксплуатации показал, что энергосистемы часто не могут
использовать возможности работы узлов нагрузки СД с опере-
жающим coscp для выработки реактивной мощности, регулирова-
ния ее перетоков и поддержания заданного уровня напряжений в
Рис. 1.14. Характеристика мощности СД при отключении близкого трехфазно-
го КЗ

питающей сети, поскольку эти возможности связаны технологи-
ческим процессом потребителя и никаких гарантий поддержания
заданного перетока реактивной мощности в узлах энергосистемы
потребитель дать не может. Кроме того, в условиях недогрузки
энергосистем и избытка реактивной мощности дополнительную
реактивную мощность от СД технически использовать невозмож-
но. Поэтому энергосистемы, как правило, требуют не мешать им
поддерживать установленный режим, т. е. иметь cosep = 1 или не-
большой индуктивный. Естественно, что устойчивость узлов на-
грузок с СД при этом снижается.

В связи с указанным новые серии двигателей большой мощно-
сти целесообразно выпускать с cos(pHOM = 1, их устойчивость боль-
ше, чем у двигателей с cos<pH0M = 0,9, но работающих с coscp = 1;
меньше требуется меди для возбудителя и обмотки возбуждения.
Это было одной из причин выпуска СД серии СДГ-12500-2 с
COS<pHoM 1 •

Понятие о динамической устойчивости СД. Рассмотрим случай
внезапного возмущения во внешней сети, например близкого
трехфазного КЗ на одной из линий W1 — W5 (см. рис. 1.2). Угло-
вая характеристика мощности до КЗ показана на рис. 1.14, кри-
вая /.

Синхронный двигатель работал устойчиво с моментом сопро-
тивления на валу Л/о и внутренним углом 8q. В аварийном режиме
вращающий момент двигателя становится равным нулю, его ха-
рактеристика переходит из точки а в точку Ь. Пока КЗ не отключе-
но, двигатель тормозится и угол 50 увеличивается до бс. В момент
отключения КЗ характеристика переходит из точки с в точку е, ле-
жащую на кривой 2, соответствующей новому режиму работы
энергосистемы.

Энергия торможения двигателя соответствует площадке abed,
называемой площадкой торможения 5Т. Площадка edf называется
площадкой ускорения S, она соответствует энергии ускорения,
которую приобретет двигатель в новом режиме. Если 5 > 5Т, то
устойчивость сохранится, режим установится в точке «'после не-
которых колебаний. Если 5Т > S, то двигатель теряет устойчи-
вость.

При удаленном трехфазном КЗ на смежной линии или при не-
симметричном КЗ напряжение прямой последовательности в ли-
нии связи «двигатель — энергосистема» не снижается до нуля, ха-
рактеристика этого режима показана на рис. 1.14 линией 3. Соот-
ветственно, и площадка торможения будет меньше (без нижней
части, отрезаемой кривой 3). Очевидно, что этот режим легче, чем
режим близкого трехфазного КЗ.

Таким образом, на динамическую устойчивость влияют:

1)	вид, удаленность и длительность КЗ. Наиболее опасны
близкие КЗ. Удаленные КЗ менее опасны. По видам КЗ наиболее
опасно трехфазное, наименее опасно однофазное. Длительные
КЗ более опасны, чем быстро отключаемые;

2)	нагрузка двигателя. Чем больше нагрузка в предшествую-
щем режиме, тем опаснее внешние возмущения;

3)	условия послеаварийного режима. Опаснее тот послеава-
рийный режим, в котором сопротивление внешней сети возраста-
ет по сравнению с доаварийным режимом (например, опаснее от-
ключение одной из двух питающих линий 110(220) кВ, чем от-
ключение любой другой отходящей от шин подстанции
110(220) кВ линии), поскольку снижается вся угловая характери-
 стика мощности.

Поведение узла нагрузки с СД при потере устойчивости. Особый
интерес для анализа поведения защит и автоматики представляет
характер переходных процессов в линиях связи, на вводах к сек-
циям, от которых получают питание СД, и на сборных шинах.

Известно, что СД сохраняют синхронный выбег, пока генери-
руемое ими напряжение не снизится до значения примерно
0,4t/HOM. В пределах этого критерия все СД узла нагрузки можно
Рис. 1.15. Качания угла 6, напряжения
на шинах секции U и тока I через ввод
при переходном процессе без потери ус-
тойчивости СД

представить (эквивалентиро-
вать) одним электродвигате-
лем, особенно если их мощ-
ность, инерционные постоян-
ные и загрузка примерно
одинаковы. Поэтому все вы-
шеизложенное для одного
двигателя справедливо и для
узла нагрузки с СД.

Если внешнее возмущение
не приводит к нарушению ус-
тойчивости группы СД, то пе-
реходный процесс носит ха-
рактер затухающих колеба-
ний, показанных на рис. 1.15.

Точки I и 2 соответствуют
началу и отключению внеш-
него КЗ в сети 110 кВ. В про-
цессе качаний ток через ввод
периодически изменяется,
достигая в максимуме при наиболее тяжелых, но устойчивых про-
цессах четырехкратного начального значения, в минимуме — 0,3
начального значения.

При максимуме тока напряжение снижается до 0,3f7HOM (эти
данные получены канд. техн, наук М. А. Эллиным при испытани-
ях на физической модели энергосистемы для подстанции с груп-
пой двигателей СТД-4000-2). В этих условиях может пускаться
максимальная токовая защита ввода (точка 3). Длительность по-
вышенного тока не превышает 0,5 с, и в точке 4 защита возвраща-
ется. Отсюда следует, что выдержку времени МТЗ ввода нельзя
принимать менее 1 с, иначе она может сработать излишне. Пол-
ная длительность переходного процесса составляет 2 — 3 с.

Если внешнее возмущение приводит к потере устойчивости
СД, то возникает процесс, аналогичный описанному выше для
энергосистемы ЭС2. Разница заключается в скорости протекания
переходного процесса.

В начальной фазе, когда возникло КЗ, генераторы начинают
ускоряться, а двигатели — тормозиться. Потери в цепи КЗ созда-
ют дополнительный тормозной момент, который, притормажи-
Рис. LIб. Изменения утла б, напряже-
ния на шинах секции U и тока I через
ввод при переходном процессе с потерей
устойчивости СД

вая генератор, замедляет рост
угла 6, а притормаживая дви-
гатель. способствует увеличе-
нию угла 5. Увеличению угла б
двигателей способствуют и
повышенные по сравнению с
мощными синхронными ге-
нераторами активные потери
в статоре и роторе двигателя.
После отключения КЗ угол 5 и
частота скольжения продол
жают быстро увеличиваться
из-за тормозного момента
приводного механизма. По-
этому связка энергосистема —
узел с синхронной нагрузкой
более критична к внешним
возмущениям по сравнению
со связкой из двух энерго-
систем.

Характер переходного про-
цесса с потерей устойчивости
узла нагрузки с СД показан на
рис. 1.16. Приведенные рисунки следует рассматривать только
как иллюстрацию тенденций электромеханических переходных
процессов. Для конкретных узлов нагрузки с СД значения токов,
напряжений и скорость протекания переходных процессов могут
быть установлены только при их конкретном моделировании или
путем натурных экспериментов.

Некоторые выводы.

1.	Характер переходных процессов, обусловленных качаниями
узла нагрузки с СД после отключения внешних КЗ в питающей
сети 110 (220) кВ, зависит от параметров сети, мощности питаю-
щих трансформаторов, количества и загрузки СД, удаленности,
длительности и вида КЗ. При удаленных КЗ двигатели обычно не
выпадают из синхронизма. При близких КЗ двигатели теряют ус-
тойчивость и переходят в опасный асинхронный режим с возбуж-
дением.
2.	Асинхронный ход с возбуждением сопровождается цикли-
ческими изменениями значительного тока, опасного для двигате-
лей, и колебаниями напряжения на шинах ЗРУ, при этом частота
колебаний со временем увеличивается.

3.	При сохранении устойчивости переходные процессы значи-
тельно легче, чем при выпадении из синхронизма, они затухают
через 2 — 3 с.

4.	Анализ поведения МТЗ вводов при качаниях СД показывает
возможность снижения уставок МТЗ по времени до 1 с (вместо
существующих 2 — 2,6 с). Это допустимо также и по условиям со-
гласования защит. Выдержку времени менее 1 с принимать не
следует из-за опасности излишнего отключения подстанции при
переходном процессе, не приводящем к нарушению устойчи-
вости.

5.	Для предотвращения возникновения опасного асинхронно-
го хода с возбуждением следует использовать устройство опере-
жающего отключения СД при потере устойчивости (см. § 1.5).

1.5. Опережающее отключение СД

при потере устойчивости

Способ 1. Функция опережающего отключения (ФОО) СД при
потере устойчивости реализована в цифровом блоке специальных
защит синхронного электродвигателя БСЗД (алгоритмическое и
программное обеспечение блока разработано творческим коллек-
тивом в составе М. А. Эдлина, В. Л. Невельского, С. И. Зеликова).
Блок выпускается серийно НПП «Модус», поставляющим также
подсистему АСУ с рабочей станцией, на которую выводится ин-
формация с каждого из блоков. По опыту эксплуатации в 2006 г. в
программное обеспечение блока внесены изменения, предотвра-
щающие излишние отключения. Аналогичный блок под названи-
ем БМРЗ-ДС выпускался фирмой НТЦ «Механотроника», в на-
стоящее время ведутся работы по его модернизации.

Блок устанавливается на каждый СД. На вход блока подаются
токи фаз А и Си напряжения Uab и (/^двигателя. ФОО выявляет
аварийное возмущение во внешней сети по изменению режимных
параметров двигателя и выдает команду на его отключение в на-
чальной фазе аварийного процесса, если прогноз условий устой-
чивости, выполняемый блоком в темпе процесса, покажет, что
двигатель перейдет в асинхронный режим с возбуждением. Двига-
тель отключается еще до того момента, когда векторы напряже-
ния сети Uc и ЭДС двигателя £1П успеют разойтись на 180°, поэто-
му эта функция называется «опережающим отключением». Все
остальные защиты от асинхронного хода отключают двигатель с
большой выдержкой времени уже после того, как он попал в асин-
хронный режим с возбуждением, что, как указывалось выше,
опасно и для двигателя, и для питающей энергосистемы.

ФОО имеет точную, грубую и резервную ступени.

Пуск ФОО производится при возникновении КЗ во внешней
сети, которое фиксируется по факту одновременного скачкооб-
разного снижения напряжения, активной мощности и увеличе-
ния тока прямой (обратной) последовательности.

После пуска по результатам измерений токов и напряжений в
темпе переходного процесса идет накопление информации, необ-
ходимой для работы точной ступени (длительность этого процес-
са в зависимости от тяжести аварии составляет не более
150 — 250 мс). В течение этого времени по результатам каждого
измерения проводится проверка условий срабатывания грубой
ступени, которая прогнозирует переход СД в асинхронный режим
по факту достижения приращения угла ротора двигателя уставки,
определяемой автоматически по эмпирической формуле, рад,

Д8сз = 2,8-1,1-^,

•'ном

(1-8)

где Рдоап — мощность СД в доаварийном режиме; Рном — номиналь-
ная мощность СД.

При этом текущее приращение угла Д5, рад, рассчитывается в
темпе переходного процесса по выражениям

(1.9)

t

Д8 = j sdt;

^0

(1.Ю)

где $ — скольжение ротора СД в текущий момент времени; Р— теку-
щая мощность СД в переходном процессе; Дэкь — эквивалентное со-
противление активных потерь СД в режиме КЗ; Z/- — сумма квадра-
тов текущих мгновенных значений фазных токов СД; Г, — постоян-
ная инерции двигателя совместно с приводом.

Если грубая ступень сработала, то выдается команда на отклю-
чение двигателя. Если грубая ступень не сработала, то после от-
ключения КЗ вступает в работу точная ступень, которая прогно-
зирует переход СД в асинхронный режим путем сравнения энер-
гий (площадей) торможения и ускорения (см. рис. 1.14). Для
устойчивой работы двигателя должно выполняться соотношение

(1-11)

где Лд — коэффициент динамической устойчивости, принят экспе-
риментально равным 0,22.

Подсчет энергий (площадок) торможения и ускорения выпол-
няется в темпе переходного процесса по уравнениям, которые
здесь не приводятся.

Если ни грубая, ни точная ступени не сработали (процесс ус-
тойчив), то производится их возврат в исходное состояние.

На случай отказа грубой и точной ступеней, например при не-
правильно введенных уставках, предусмотрена резервная сту-
пень, отключающая СД после его перехода в асинхронный режим
с возбуждением. Эта ступень запускается на время 0,4 с после воз-
врата грубой и точной ступеней. Команда на отключение СД фор-
мируется, если в течение 60 мс одновременно выполняются сле-
дующие три условия:

Р <	; U < 0,8 (/ном; I > 1,5/ном.	(1.12)

В качестве уставок ФОО задаются:

•	номинальная активная мощность СД, Вт,

1 000 Рном да
К/Ки

(1-13)

где Дном™ — номинальная активная мощность СД, кВт; К{ и Кь, —
коэффициенты трансформации трансформаторов тока и напряжения;

•	уставка срабатывания ФОО (коэффициент динамической
устойчивости) к принимается равной 0,22, отн. ед.;
• постоянная инерции двигателя совместно с приводом, с,

CZ)‘ п'
к>^ДВ'*НОМ.ДВ

меченом мех
365 Д0МД||

(1.14)

где 671^ и GD^c — соответственно маховые моменты двигателя и
приводного механизма, т-м ; иИ0М дви лиом мех — номинальные часто-
ты вращения двигателя и приводного механизма, мин-1; РН{ 4 ||( —
номинальная мощность двигателя, кВт.

Для газоперекачивающих агрегатов с электродвигателями
СТД-12500-2 и нагнетателем 370-18-2 Tj = 3,45 с, с СТ Д-4000-2 и
нагнетателем 280-12-7 7} = 3,25 с.

В случаях, когда питание СД осуществляется от генераторов со-
измеримой мощности, выбор уставки Д должен выполняться с
учетом динамики взаимного движения роторов генераторов и
двигателей. Для выполнения этих расчетов рекомендуется обра-
щаться к предприятию—изготовителю БСЗД;

е эквивалентное сопротивление активных потерь в цепи СД
во время КЗ /?экв, Ом/фазу, рассчитывается по параметрам двига-
теля по выражениям

^KB=^KB£^-;	(1-15)

ЛГ’

ЛэквЕ

КВ.ДВ

внеш ’

(1.16)

где - — приведенное к напряжению статора эквивалентное со-
противление активных потерь в двигателе, Ом/фазу; KgHeiu — актив-
нос сопротивление внешней сети от .зажимов двигателя до точки
подключения измерительных трансформаторов напряжения,
Ом/фазу; А';и К,г—коэффициенты трансформации измерительных
трансформаторов тока и напряжения.

Значение дв рассчитывается по паспортным характеристи-
кам двигателя предприятием — изготовителем БСЗД. Для двига-
телей газоперекачивающих агрегатов йэкв дв указано в табл. 1.1.

Блок записывает осциллограмму переходного процесса с реги-
страцией срабатывания выходного реле ФОО, действующего на
отключение СД и запуск АПВ СД, по которой можно судить о ха-
рактере аварии и правильности срабатывания ФОО.
Кроме ФОО, в блоке Таблица 1.1. Значение Лэквлв для двигате- поедусмотпены Лункпии лей газоперекачивающих агрегатов
защиты ОТ помпажа (коле- Тип двигателя	Напряжение, кВ	^ЭКН.ДВ» Ом
баний нагрузки), запрета СТД-4000-2 пуска перегретого двигате-	6	0,21
	10	0,6
ля и защиты от несиммет- рии токов (обрыва фаз). СТД-6300-2  Удобнее всего устанав-	6	0,378
	10	0,388
ливать блок не в релейном СТД-12500-2 отсеке ячейки КРУ 10 кВ,	6	0,067
	10	0,197
а на станции управления возбуждением двигателя,

которая обычно размещается рядом со шкафом технологической
автоматики агрегата. Это объясняется, во-первых, тем, что легче
выполнить связи блока с технологической автоматикой агрегата,
и, во-вторых, тем, что при работе агрегата чаще всего срабатывают
функции опережающего отключения, запрета пуска перегретого
двигателя или защиты от помпажа. Сигнализация срабатывания
этих функций выполнена на фасаде блока, и для их расшифровки
персоналу не нужно идти в помещение КРУ (обычно удаленное),
а достаточно подойти к станции управления. Это весьма удобно,
особенно при отсутствии АСУ, которые вводятся в работу, как

правило, в последнюю очередь.

Отметим также, что ФОО — уникальная функция, ее нет ни в
одном из известных терминалов (SEPAM, REM) и в международ-
ных кодах функций РЗА ANSI. Функция запрета пуска перегрето-
го двигателя выполнена в упрощенном виде в соответствии с ТУ
на двигатели серии СТД. Для ее ввода в работу требуется знать
лишь пусковой ток и длительность пуска (в отличие от функций
49 и 66 по ANSI, для которых нужны часто неизвестные тепловые
характеристики двигателя). Функция защиты от помпажа—также
специальная, она учитывает условия работы газоперекачивающих

агрегатов.

Поэтому БСЗД рекомендуется применять независимо от того,
как выполнена РЗА СД — на электромеханических реле или на
цифровых терминалах.

Способ 2. Для предотвращения опасного режима асинхронного
хода с возбуждением можно как временное мероприятие исполь-
зовать первую ступень защиты минимального напряжения с ус-
сигнала

Рис. I.1 1. Терминал синхронного электродвигателя. Упрощенная логика отсечки
по напряжению

тавками Е/. 3 — 0.65Е'1ом и /с = 0,2 ч- 0,3 с (реле времени РВ-113)
или отсечку по напряжению, включенную на все три линейных
напряжения по схеме И с теми же уставками, с действием на от-
ключение СД. Эти устройства реагируют только на симметричное
снижение напряжения, характерное для послеаварийного про-
цесса (после отключения КЗ) и отстроены от быстродействующих
защит в сети. Однако они могут излишне отключать СД и при пе-
реходном процессе, не вызывающем потерю устойчивости СД.

Функциональная схема отсечки по напряжению, реализован-
ная в логической схеме терминалов SEPAM 2000 (SEPAM 80) син-
хронных электродвигателей, приведена на рис. 1.17.

Отсечка но напряжению юйствует на отключение СД, гашение
его поля и пуск устройства АПВ СД (см. § 1.10). Уставки срабаты-
вания по напряжению	U^<, Usl<) и времени срабатывания

(таймер 77) принимаются, как указано выше, уставка но току
(/>) — примерно (ДТномдв- Эта функция вводится в работу уста-
новкой программного ключа КIх) = 1.

Однако этот способ предотвращения режима асинхронного
хода с возбуждением следует применять только при отсутствии
блока БСЗД с функцией опережающего отключения СД при поте-
ре устойчивости. При наличии этого блока функция отсечки по
напряжению для предотвращения излишних отключений должна
быть выведена из работы с помошью программного ключа КР9 ус-
тановкой его в положение КРУ = 0.
1.6. Защита минимального напряжения

Защита минимального напряжения (ЗМН) электродвигателей
выполняется групповой, т. е. на секцию питания электродвигате-
лей устанавливается один комплект, действующий на все элек-
тродвигатели.

Обычно первая ступень (ЗМН1) этой защиты предназначена
для отключения неответственных электродвигателей при кратко-
временных перерывах питания в целях облегчения самозапуска
ответственных электродвигателей после восстановления пита-
ния. Вторая ступень (ЗМН2) предназначена для отключения всех
электродвигателей при длительном исчезновении напряжения по
условиям технологического процесса и техники безопасности.

Структурная схема ЗМН приведена на рис. 1.18.

Для предотвращения излишних срабатываний при ошибках
оперативного персонала или КЗ в цепях напряжения в схему ЗМН
введены замыкающий вспомогательный контакт автоматическо-
го выключателя зашиты вторичных цепей трансформатора напря-
жения SF-TV и вспомогательный контакт выкатного элемента
трансформатора напряжения ГК Для предотвращения излишних
срабатываний при перегорании предохраниге^хя ВН в одной из

Рис, 1,18. Струкгурная схема защиты минимального напряжения
фаз ТУ ЗМН реагирует только на симметричное снижение напря-
жения и соответственно имеет трехрелейный пуск
(^< + Ubc< + ^<)-

Замыкающие контакты реле напряжения ЗМН часто использу-
ют в схеме сигнализации неисправности предохранителей ВН ТУ.
Такая схема имеет ряд недостатков. Когда реле находятся под на-
пряжением, эти контакты замкнуты, обтекаются током и могут
привариться, в результате чего схема отказывает, когда напряже-
ние исчезает. Кроме того, эта схема имеет низкую чувствитель-
ность контроля. В пятистержневом трансформаторе НТМИ при
перегорании предохранителя в одной фазе магнитные потоки
двух других фаз, замыкаясь через крайние стержни и стержень
оборванной фазы, частично восстанавливают напряжение.

Имеется также подпитка оборванной фазы со стороны вторич-
ной нагрузки трансформатора напряжения. Поэтому в схемах
ТЭП трехрелейный пуск ЗМН заменен на комбинированный, вы-
полненный с помощью реле напряжения обратной последова-
тельности РНФ-1М и реле минимального напряжения РН54/160,
а контроль предохранителей ВН ТУ выполнен с помощью замы-
кающего контакта реле РНФ-1М.

Уставка срабатывания ЗМН1 принимается больше, чем оста-
точное напряжение, при котором возможен самозапуск электро-
двигателей, и меньше, чем остаточное напряжение при пусках от-
дельных электродвигателей, обычно

Ц:ЗМН1 —	" °’7)6ном-

(1-17)

Время срабатывания принимается по условию отстройки от
быстродействующих защит присоединений /сЗМН1 = 0,5 с. Устав-
ка срабатывания ЗМН2 принимается по условию возврата при са-
мозапуске электродвигателей:

^ЗМ№-гТ- = (0.^0.5)Ц1ом,

(1.18)

где t/C3t] — остаточное напряжение при самозапуске электродвигате-
лей; Л|(— коэффициент надежности, принимается равным 1,1 — 1,2;
кв — коэффициент возврата, для реле минимального напряжения
типа РН-50, принимается равным 1,15 — 1,2.
Время срабатывания ЗМН2 обычно tc jMH2 = 5 -ь 10 с.

Действие ЗМН осуществляется через общесекционные шинки
111МН1 и ШМН2п индивидуальные выходные реле, установлен-
ные в ячейках электродвигателей.

На подстанциях с СД ЗМН выполняет следующие дополни-
тельные функции:

•	резервирует ЗПП при близких КЗ, когда последняя может
отказать из-за глубокого снижения напряжения;

•	ЗМН1 отключает выключатели и запускает АПВ электро-
двигателей, участвующих в самозапуске (возможно также гаше-
ние поля без отключения выключателей), через шинку ШМН!
осуществляется также отключение СД с пуском АПВ при сраба-
тывании ЗПП или АВР;

•	при длительном исчезновении напряжения ЗМН2 отключа-
ет выключатели электродвигателей, запрещает их АПВ и дает ко-
манду в схемы технологической автоматики на полный останов
приводного агрегата (закрытие кранов, задвижек, отключение
маслонасосов и т. п.).

Отметим, что при применении для защиты электродвигателей
цифровых многофункциональных терминалов имеется возмож-
ность реализовать функцию ЗМН в каждом терминале. Однако
такое решение не применяют, ЗМН по-прежнему выполняют
групповой (в терминале трансформатора напряжения) из следую-
щих соображений:

•	ввод уставок выполняется в одном, а не в ряде терминалов;

•	проще выполнять блокировку от ошибочных действий пер-
сонала и КЗ в цепях напряжения;

•	проще выполнять проверки ЗМН;

•	меньше загрузка сетей АСУ;

•	упрощение вторичной коммутации. Например, как уже ука-
зывалось, шинка ШМН / используется также для передачи команд
на отключение СД с пуском АПВ при срабатывании ЗПП или
АВР, а в схемах с цифровыми РЗА — также и для отключения СД и
ускорения АВР при КЗ в зоне дифференциальной защиты транс-
форматора (см. § 1.9).

1.7.	Выбор автоматики восстановления питания

После того как описанные выше устройства выявили потерю
питания подстанции или потерю устойчивости и отделили СД от
питающей сети, необходимо автоматически ликвидировать по-
следствия кратковременного перерыва внешнего электроснабже-
ния. Возникает вопрос, какими средствами выполнить эту задачу.

В [3, 4, 7] описаны схемы автоматизации двухтрансформатор-
ных подстанций с СД с применением устройств АПВ шин
6(10) кВ, установленных на вводных выключателях, АВР секци-
онного выключателя с избирательным запуском устройств
АПВ2АВР. Автоматика выполнена так, что АВР работает при
внутренних повреждениях главного трансформатора или при по-
тере питания. При повреждениях на секции работает АПВ шин.
Предполагалось, что КЗ на шинах может самоликвидироваться и
АПВ в ряде случаев может быть успешным. АВР при КЗ на шинах
КРУ запрещается, чтобы не подвергать опасности второй ввод на
подстанцию. Такое решение предлагается и в ПУЭ [I].

Эти решения вполне обоснованы для РУ 6(10) кВ старых типов
с железобетонными камерами, однако оказались непригодными
для современных комплектных распредустройств КРУ 6(10) кВ.
Это подтвердил накопленный за прошедшие 20 лет опыт их экс-
плуатации.

Заводы — изготовители КРУ во всем мире шли по пути умень-
шения габаритов ячеек, максимально возможного использования
их объемов, уменьшения металлоемкости (толщины стенок) и
изоляционных расстояний.

Стойкость таких ячеек при внутреннем КЗ не превышает 0,2 с,
более длительное КЗ сопровождается взрывом и повреждением
всей секции. Повторная подача напряжения даже после быстрого
отключения КЗ практически всегда приводит к повторному КЗ и
увеличению объемов разрушений. Длительное КЗ, отключаемое с
выдержкой времени, приводит к повреждению всей секции и
примыкающих токопроводов.

11оэтому получили распространение быстродействующие за-
щиты КРУ, такие как дуговые, логические и дифференциальные
защиты шин. Было замечено также, что быстрое отключение КЗ в
ячейке се выключателем также не обеспечивает сохранности КРУ
— ионизированные газы, просачиваясь на шины КРУ, вызывают
повторные КЗ уже на шинах КРУ или в токопроводах и единст-
венным средством спасти КРУ от полного выхода из строя оказы-
вается отключение выключателя ввода или главного трансформа-
тора со стороны высшего напряжения.
В связи с указанным в настоящее время A I i В шин КРУ при КЗ в
распредустройствах не применяют, а АВР выполняют с запретом
при КЗ на шинах.

Таким образом, основным средством восстановления питания
подстанции является или АВР секционного выключателя, или
АПВ питающей линии, причем для ответственных подстанций
предпочтение отдают АВР. позволяющему восстановить питание
быстрее (особенно при наличии частотного пуска АВР), чем при
АТ ТВ линии, которое имеет большую выдержку времени и к тому
же может быть неуспешным.

1.8.	АПВ питающих линий

Согласно ПУЭ | Т । все ВЛ оснашают устройствами АПВ. кото-
рые выполняют по типовым схемам. Сушествуюттиповыс схемы с
пуском АПВ от «несоответствия» и с пуском «от защит». Для ли-
ний электропередачи обычно применяют схемы с пуском «от не-
соответствия», принцип действия которых показан на рис. 1.19
(схема с пуском «от защит» описана в § 1.10).

Схема работает следующим образом. При включении выклю-
чателя срабатывают реле положения «включено» KQCи реле фик-

Рис. /. /У. 1финципиальная схема АПВ ЛЭН с масляным выключателем и pe.ie
РПВ-58
сации включенного положения выключателя KQQ. Через некото-
рое время, называемое временем готовности АП В, через замкнув-
шийся контакт KQC заряжается конденсатор С и схема готова к
действию.

Время готовности предотвращает АПВ при оперативном вклю-
чении выключателя на КЗ (обычно устойчивые), поскольку ко-
манда на отключение выключателя от релейной защиты придет
значительно раньше, чем успеет зарядиться конденсатор С. При
отключении выключателя по любой причине, кроме оперативно-
го отключения, образуется цепь несоответствия (контакт KQQ в
цепи обмотки КТ остается замкнутым, а контакт реле положения
«отключено» KQTзамыкается). Если напряжение со стороны ли-
нии снизилось до допустимого, то контакт реле напряжения KV
замыкается, срабатывает реле КТ замыкая с установленной вы-
держкой времени свой контакт в цепи конденсатора С.

От разряда конденсатора срабатывает реле KL, замыкая своим
контактом цепь включения выключателя. Разряд конденсатора
обеспечивает однократность команды на включение. Включаю-
щий импульс подхватывается токовой обмоткой этого же реле,
включенной последовательно с контактом KL, что обеспечивает
удерживание команды до полного включения выключателя.

На зажим 8 реле включают замыкающие контакты цепей запре-
та АПВ, они разряжают конденсатор С помимо обмотки KL (на-
пример при срабатывании зашиты шин), цепь его заряда при этом
размыкается контактами реле KQC.

При оперативном отключении выключателя схема АПВ не за-
пускается, так как замыкающий контакт KQQn цепи обмотки КТ
размыкается и цепь несоответствия не создается, а размыкающий
контакт KQQ в цепи разряда конденсатора Сзамыкается. Конден-
сатор будет разряжен до следующего оперативного включения
выключателя.

Аналогично выполняется пуск АПВ при применении реле по-
вторного включения новой серии РПВ-01 (РПВ-02), выполнен-
ного на основе интегральных микросхем.

Реле АУ контроля встречного напряжения на линии со стороны
синхронных электродвигателей устанавливают, если двигатели не
допускают несинхронного включения. Если несинхронное вклю-
чение допустимо, то это реле не устанавливают. Расчет допусти-
мости несинхронного включения выполняют по методике, изло-
женной в [3].

Как правило, крупные синхронные двигатели не допускают не-
синхронные включения и перед АПВ линии требуется гасить поле
двигателей до напряжения статора (0,3—0,5) Ц,ом. Соответственно
уставку срабатывания (замыкания контакта) реле KVпринимают
по условию

(7	(1.19)

ки

где Uaon нс — допустимое напряжение несинхронного включения;
Ки— коэффициент трансформации трансформатора напряжения.

Время срабатывания АПВ однократного действия /АПВ выбира-
ют наибольшим из следующих условий [4, 8]:

•	готовности выключателя /г в

?АПВ — (л + ^зап’

где tT в = 0,2 4- 2 с; = 0,4 4- 0,5 с — время запаса;

•	готовности привода /гп

(\ПВ — (’.п (зап’

(1.20)

(1.21)

где/г п = 0,1-г 0,2 с;

•	согласования с временем отделения узла нагрузки с СД от
сети. Это условие следует учесть, несмотря на наличие контроля
встречного напряжения в схеме АПВ, поскольку реле Л'Иустанов-
лено только в одной фазе и оно может разрешить АПВ при КЗ на
этой фазе, в то время как напряжение со стороны СД еще недопус-
тимо велико:

(апв - (зпп (эткл.в ' (i + (зап’

(1 -22)

где гзпп определяется по выражению (1.2); /откл в — время отключе-
ния выключателя СД; /д — время деионизации среды в месте по-
вреждения (для сетей 110 кВ принимается 0,2 с, для сетей 220 кВ —
0,4 с), /мп — время запаса, принимается 0,4 — 0.5 с.

В случаях, когда ЗПП действует не на отключение выключате-
ля, а на гашение поля СД, в выражении (1.22) вместо /откл в следует
учесть длительность гашения поля до допустимого напряжения
несинхронного включения.

Для линий с двухсторонним питанием выражение (1.22) услож-
няется, поскольку ЗПП на подстанции с СД подействует только
после отключения линии с обеих сторон, поэтому значение /АПВ
для любой из сторон линии выбирается по выражению

^АПВ — (с.з2 (зПП ^откл.в (а (jan>

(1.23)

где /сз2 — наибольшее время срабатывания релейной защиты на
противоположном конце линии (обычно время срабатывания вто-
рой ступени защиты).

1.9. Автоматическое включение резервного питания

Требования к устройствам АВР на подстанциях распредели-
тельных сетей (без синхронных двигателей) хорошо известны,
они описаны в [6, 8| и других работах. Принцип действия АВР
секционного выключателя Q3 такой подстанции в виде последо-
вательных операций представлен на рис. 1.20.

Пусковой орган напряжения АВР срабатывает, если автомат
трансформатора напряжения секции ЛТ’-ТИвключен, тележка ТУ
вкачена, напряжение Uah и Ubc ниже уставки срабатывания и име-
ется нормальное напряжение на соседней секции. По истечении
уставки срабатывания АВР по времени ^АВР’ если переключатель
АВР включен, отключается выключатель ввода секции, поте-
рявшей питание. Включение секционного выключателя выпол-
няется по факту отключения выключателя ввода через орган од-
нократности действия.

Для обеспечения однократности могут использоваться разные
способы, например, команда «включить» полается через последо-
вательно соединенные размыкающий вспомогательный контакт
выключателя ввода и замыкающий с выдержкой времени на отпа-
дание контакт реле положения «включено» KQC выключателя
ввода. Эта цепь дает импульсную команду на включение Q3, дли-
тельность которой определяется временем отпадания реле KQC.
Это время регулируется при наладке реле KQC и принимается
больше времени включения выключателя Q3 при пониженном
напряжении оперативного тока с некоторым запасом, обычно оно
составляет 0,5 — 0,6 с.
Включение Q3

Одно-
кратность

54
о в

Q](2} у. Л'ОС-рЛТ)

P3-Q1{2) KQC-QK2)

KLQK2)

KL-Q1&

KL-Q1 Q]

J KQC-Qj SA

J. KQC-QI •

В цепь включения Q3
от АВР

Л)

Рис. 1.20. Структурная схема ЛВР для подстанции без синхронных электродви-
гателей:

а — поясняющая схема; б— структурная схема АВР; в — схема запрета АВР при
КЗ на шинах и дуговых замыканиях в ячейках; KL — реле типа РП 23; KQC —
реле типа Pl 1252

Таким образом, схема АВР состоит как бы из двух частей: пус-
кового органа ЛВР по напряжению {иногда он дополняется пус-
ковым органом по обрыву фаз питающей линии) и так называемо-
го «быстрого» АВР, когда за отключением выключателя рабочего
питания мгновенно следует включение выключателя резервного
питания.
«Быстрое» АВР (не путать с быстродействующим!) может сра-
ботать самостоятельно, без пускового органа АВР, например при
самопроизвольном отключении выключателя рабочего питания
или при его отключении защитой питающего рабочий ввод транс-
форматора.

В схемах ТЭП вместо двухрелейного пускового органа
(Uab< + Ц,г<) применяют комбинированный (U2< + f/o6<). Он
предотвращает пуск АВР при перегорании предохранителя TV со
стороны ВН. Однако на подстанциях потребителей, питающихся
через длинные воздушные линии (особенно напряжением 6 и
10 кВ), где обрыв фазы линии значительно более вероятен, чем
перегорание предохранителя ВН TV, часто делают наоборот —до-
полняют двухрелейный пусковой орган АВР пуском по напряже-
нию обратной последовательности с контролем его отсутствия на
резервном источнике литания.

В современных схемах выполняют запрет АВР при КЗ на сек-
ции. Для этого в схеме защиты ввода устанавливают дополнитель-
ное промежуточное реле KL, которое срабатывает от контактов
выходного реле защиты РЗ, самоудерживается и остается притя-
нутым в течение времени возврата реле KQC (рис. 1.20, в). Размы-
кающий контакт KL включают последовательно в цепь однократ-
ности, что и обеспечивает запрет АВР при срабатывании защиты
ввода.

На подстанциях с СД к АВР предъявляют ряд дополнительных
требований, поэтому схема АВР существенно сложнее, чем рас-
смотренная выше. Схема выполняется с применением реле
РПВ-58, позволяющим наиболее просто удовлетворить эти требо-
вания. Структура АВР подстанции с СД приведена на рис. 1.21,
схема АВР — на рис. 1.22.

Рассмотрим эти дополнительные требования и их реализацию.

1.	Для повышения эффективности АВР пусковой орган по на-
пряжению дополняется пусковым органом снижения частоты F<
с контролем нормальной частоты F> на резервном источнике.
Обычно для пуска АВР по частоте используют тот же пусковой ор-
ган частоты, что и в защите от потери питания, с теми же уставка-
ми (см. рис. 1.6, контакты KLF), время срабатывания Т(реле КТ2
на рис. 1.22) также принимают 0,3 с при применении реле частоты
РЧ-1 и 0,5 с-для ИВЧ-3.
TV1	TV2

TV1(2)	TV1(2)	TV2(1)	Ql(2)

-----r-----------------------If---------------l г-----1

Переключение уставок

с. 1(2)	SA

Рис. 1.21. Структурная схема АВР для подстанции с СД

Для предотвращения излишнего срабатывания АВР при обще-
системном снижении частоты выполняют переключение уставки
реле контроля частоты на резервном источнике питания (см.
рис. 1.7).

Например, при снижении частоты на обеих секциях до 48,5 Гц
какое-то из двух реле частоты ЗПП вводов из-за разбросов сраба-
тывания может сработать первым. Срабатывает соответствующее
реле KLF, которое своими контактами замыкает выводы
5 — 6 реле KFb схеме смежного ввода, чем переводит его на устав-
ку 49 Гц. Если частота в системе действительно снизилась, то
последнее срабатывает и АВР не запускается. Если же снижение
частоты вызвано потерей питания одной из секций, то такое пере-
+ШУ

-ШУ

КТ2

В схему ЗПП

Рис. 1.22. Схема ЛВР на подстанциях с СД:

а — цепи вводного выключателя Ql(2); б— цепи секционного выключателя

ключе нис уставки нс вызывает срабатывания реле, контролирую-
щего частоту на соседней секции, и работа АВР разрешается.

Для предотвращения срыва АВР при срабатывании ЗИП поте-
рявшей питание секции в схему выходных цепей ЗПП вводится
мгновенный контакт реле времени КТ2 пускового частотного ор-
гана АВР (см. рис. 1.6 и 1.22). Действительно, при потере питания
одной из секций одновременно запускаются и ЗПП и частотное
АВР. Из-за разбросов уставок по времени реле KTI в схеме ЗПП
может сработать раньше и отключить синхронные двигатели. При
этом реле частоты возвращается и АВР не состоится. Введение
мгновенного контакта КТ2 в схему ЗПП предотвращает такие от-
казы.

Таким образом, при введенном АВР частотный пусковой орган
АВР выполняет функции защиты от потери питания. Если АВР
выведено, то ЗПП на каждой секции функционирует самостоя-
тельно.

Введение мгновенного контакта КТ2й схему ЗПП устанавлива-
ет также избирательность действия устройств АВР и ЗПП, когда
они сами выбирают, какому из них надлежит действовать в том
или ином режиме [9].

Действительно, при питании подстанции с СД по двум незави-
симым воздушным линиям (ВЛ) и потере питания на одной из них
предпочтение автоматически отдается АВР, поскольку ЗПП бло-
кируется мгновенным контактом реле времени КТ2 пускового
частотного органа АВР. Одновременно с отключением вводного
выключателя потерявшей питание секции отключаются и под-
ключенные к ней электродвигатели, а после срабатывания АВР
выключатели СД будут включены устройствами АПВ СД.

В случае же одновременной потери питания на обеих ВЛ запус-
ка АВР не произойдет благодаря взаимному контролю наличия
нормальной частоты на смежной секции. При этом сработают
ЗПП вводов, отключат СД, а после восстановления питания с по-
мощью АПВ ВЛ выключатели СД будут включены устройствами
АПВ СД.

Кроме того, избирательный запуск АВР и ЗП П предотвращает
каскадное действие ЗПП на нескольких подстанциях с СД, пи-
тающихся отпайками от одних и тех же ВЛ 110(220) кВ. Действи-
тельно, при отключении ВЛ СД одной из подстанций переходят в
генераторный режим, а на другой продолжают работать в двига-
тельном режиме. В генераторном режиме работают двигатели той
подстанции, где инерция вращающихся масс больше или загрузка
СД меньше. Защита от потери питания первой подстанции срабо-
тает раньше, а второй позже, т. е. с замедлением. Введение изби-
рательного запуска АВР и ЗПП обеспечивает более быстрое и од-
непременное выявление потери питания на обеих подстанциях с
последующим срабатыванием АВР.

В цепь пуска АВР по снижению частоты последовательно с раз-
мыкающим контактом KLFсмежного ввода введен замыкающий
контакт реле положения «включено» KQC (см. рис. 1.22, а). Это
предотвращает излишнее отключение рабочего ввода при сниже-
нии частоты в условиях, когда смежный ввод отключен в ремонти
его оперативный ток снят, а переключатель АВР SA почему-либо
включен.

Цепь пуска АВР по снижению напряжения выполняется, как
рассмотрено выше. Замыкающий контакт KLVv. этой цепи явля-
ется реле-повторителем двух реле минимального напряжения Uub
и Ub< пускового органа АВР по напряжению.

Размыкающий контакт реле положения «отключено» KQT в
цепи отключения вводного выключателя предотвращает отклю-
чение выключателя при подаче команды «включить» при обесто-
ченных шинах секции в случаях, если АВР введено.

2.	В обычных схемах АВР в случае отключения выключателя
рабочего питания немедленно включается выключатель резерв-
ного питания. На подстанции с синхронными двигателями вы-
ключатель резервного питания должен включаться только после
контроля (предварительного ожидания) снижения встречного на-
пряжения на шинах синхронных двигал елей до допустимого зна-
чения. Это необходимо для предотвращения несинхронного
включения синхронных двигателей. Для контроля встречного на-
пряжения, как и для пуска АВР по напряжению, используют одно
и то же промежуточное реле KLV. являющееся повторителем реле
минимального напряжения фаз б. ь и Ubc Замыкающие контакты
реле К! V включены и в цепь обмотки реле времени КТЗ пуска
АВР по напряжению, и в цепь контроля встречного напряжения
(зажим 6реле РПВ-58 на рис. 1.22).

3.	Действие АВР должно быть однократным. Обычно это обес-
печивается применением реле однократности дейс твия, имеюще-
го выдержку времени на возврат после снятия напряжения с его
катушки вспомогательными контактами отключившегося вы-
ключателя рабочего питания. Однако при необходимости контро-
ля встречного напряжения (т. е. ожидания снижения напряже-
ния) такая схема АВР вывецется из действия раньше, чем реле
контроля встречного напряжения разрешит включение выключа-
теля резервного питания. Применение реле РПВ-58 в схеме АВР
позволяет предотвратить отказ АВР по этой причине. Оно позво-
ляет обеспечить и однократность действия АВР (за счет разряда
конденсатора Q, и контроль встречного напряжения. Более того,
выполнив небольшой перемонтаж внутри реле (см. рис. 1.22, б,
демонтируемые цепи перечеркнуты, вновь монтируемые обозна-
чены штриховой линией), можно ускорить АВР за счет включе-
ния контактов реле контроля встречного напряжения непосред-
ственно в цепь разряда конденсатора С.

4.	При отключении выключателя рабочего питания выключа-
тель резервного питания должен включаться не немедленно, какв
обычных схемах АВР при так называемом «быстром» АВР (см.
выше), а с небольшой выдержкой времени (около 0,5 с). Это необ-
ходимо по следующим причинам. Предположим, что на стороне
НН трансформатора (рабочий ввод) возникло трехфазное КЗ. В
момент отключения КЗ дифференциальной защитой трансфор-
матора напряжение на шинах синхронных двигателей достаточно
низкое и реле контроля встречного напряжения может дать разре-
шение на включение секционного выключателя по цепи АВР. Но
за время включения секционного выключателя напряжение на
шинах за счет действия форсировки возбуждения и АРВ двигате-
лей может возрасти до опасного значения. Введение выдержки
времени 0,5 с перед подачей импульса на включение секционного
выключателя достаточно для того, чтобы напряжение успело воз-
растило значения, при котором реле контроля встречного напря-
жения запретит АВР до окончания гашения поля двигателей или
их отключения. Эта выдержка времени вводится также в РПВ-58
(реле КТ на рис. 1.22, 6).

5.	Действие АВР должно запрещаться при КЗ на шинах, а так-
же при срабатывании второй ступени защиты от однофазных за-
мыканий на землю трансформатора резистивного заземления
нейтрали сети ТЗН (см. § 2.7, часть 2). В рассматриваемой схеме с
реле РПВ-58 это осуществляется достаточно просто — включени-
ем контактов выходных реле дифференциальной защиты шин
ДЗШ, максимальной токовой защиты вводов МТЗ, дуговой защи-
ты секций ДГЗ, зашиты 033 ТЗН на зажим «плюс» — зажим <?реле
РПВ-58 (см. рис. 1.22, б). При срабатывании этих защит осуществ-
ляется разряд конденсатора С. Поскольку они действуют и на от-
ключение выключателя ввода QI (Q2), то реле положения «вклю-
чено» KQC этого ввода отпадает и размыкает цель готовности
АВР. предотвращая повторный заряд конденсатора. Этим обеспе-
чивается запрет АВР.

Схема АВР работает аналогично описанной выше схеме Л1.В
питающих линий и в особых описаниях не нуждается.

Отметим, что в приведенных на рис. 1.21 и 1.22 схемах АВР пре-
дусмотрено отключение СД после срабатывания пускового орга-
на АВР одновременно с отключением вводного выключателя (по-
сле восстановления питания двигатели поочередно или группами
включаются устройствами их АПВ, см. § 1.10). Однако это отклю-
чение СД не отменяет необходимости выполнения контроля
встречного напряжения в схеме АВР, поскольку, во-первых, ка-
кой-то двигатель может не отключиться из-за неисправности це-
пей или привода и нужно предотвратить его несинхронное вклю-
чение, во-вторых, в ряде случаев можно и нс отключать выключа-
тели двигателей, а гасить их иоле с последующим самозапуском.
Поэтому схема АВР выполнена универсальной, пригодной для
разных случаев применения.

При применении на подстанции с СД цифровых терминалов
РЗА логика выполняется аналогично релейной с рядом дополне-
ний. Упрощенные логические схемы приведены на рис. 1.23 — 1.25
и особых пояснений нс требуют. Отмстим лишь следующие мо-
менты.

1.	При выполнени и частотного пуска АВР переключения уста-
вок частоты реле контроля частоты смежного ввода делать не тре-
буется, поскольку пусковой орган АВР по снижению частоты на-
ходится в терминале ввода, а пусковой орган контроля частоты на
другой секции — в терминале трансформатора напряжения этой
секции. 11а последнем можно сразу выставить уставку частоты
больше, чем на вводе, и случаи неправильных действий АВР при
общесистемном снижении частоты будут исключены.

2.	После отключения КЗ в зоне дифференциальной защиты
главного трансформатора и отключения выключателя QI (Q2)
ввода представляются два случая дальнейшей работы автоматики
в зависимости от положения переключателя АВР.

Если переключатель АВР включен, то для ускорения АВР по
цепям с обозначениями «а» и «б» (см. рис. 1.24 и 1.23) дается ко-
манда на отключение СД через выходное реле 011 и шинку
IIIMH1. При этом запускаются устройства АПВ выключателей
Рис. 1.23. Терминал ввода. Логическая схема АВГ на подстанции с СД

Иэ схемы АВР(ряс. 1.23)

В схему АВР (рис.1.23)

Рис. 1.24. Терминал ввода. Упрощенная л отческая схема эдшит
Рис, 1.25. Терминал СВ. Логическая схема АВР СВ на подстанции с СД
СД, которые сработают после восстановления напряжения дейст-
вием АВР.

Если переключатель АВР отключен, то срабатывает выходное
реле 034, которое отключает СД через шинку ШД2 с запретом
АПВ СД (подробнее см. § 1.10).

В приведенных выше схемах автоматики с электромеханиче-
скими реле отключение СД в этих режимах выполнено следую-
щим образом. При включенном АВР отключение СД после сраба-
тывания дифференциальной зашиты трансформатора выполня-
ется от выходного реле частотного пускового органа АВР (с
соответствующей выдержкой времени) через шинку ШМН1 с по-
следующим запуском АПВ СД. При отключенном АВР отключе-
ние выполняется через контакты переключателя АВР и выходного
реле защиты трансформатора подачей «плюса» на шинку ШД2 с
запретом АПВ СД (на схемах не показано).

3.	В схеме терминала СВ (см. рис. 1.25) предусмотрено отклю-
чение СД секции, которая питалась через включенный СВ при от-
ключенном «своем» вводе, если СВ по какой-либо причине от-
ключился (например, от защит). Для этого использована им-
пульсная команда, образуемая с помощью реле KQT и KQC, с
выходом на реле 021 (022). При таком отключении СВ синхрон-
ные двигатели потерявшей питание секции отключаются подачей
«плюса» на шинку ШД2 с запретом АПВ СД.

В схемах с электромеханическими реле эти цепи часто не вы-
полняют из-за сложности реализации.

4.	Обозначение КР12 относится к программному ключу. Пуск
АВР по частоте можно ввести (вывести), установив КР12 = 1 (0).

5.	Для предотвращения неполнофазного режима работы дви-
гателей при обрыве одной из фаз питающей линии электропере-
дачи введен пуск АВР по напряжению обратной последовательно-
сти U2 (см. также § 2.5, часть 2). Для предотвращения ложного
пуска АВР при обрыве одной из фаз ТЫ пуск осуществляется от
двух органов напряжения обратной последовательности, один из
которых контролирует наличие U2 на шинах секции, а другой — до
вводного выключателя секции со стороны трансформатора (см.
рис. 1.23). При этом контролируется также отсутствие напряже-
ния U2 на смежной секции (резервном источнике питания).
Напряжение срабатывания реле минимального напряжения
пускового органа АВР, принимают из условия, В:

f _ 0,25£/НОМ

Ср F..	’

(1.24)

где £/ном — номинальное напряжение шин, от которых питаются
СД, В; Кц — коэффициент трансформации трансформатора
напряжения.

Напряжение срабатывания реле контроля напряжения на
смежной секции принимают из условия

НОМ

(1-25)

Время срабатывания пускового органа АВР по напряжению
(реле ЛТ5нарис. 1.22) принимается, во-первых, на ступень селек-
тивности больше времени действия тех защит, КЗ в зоне действия
которых вызывает срабатывание пусковых реле напряжения АВР,
и, во-вторых, на ступень больше времени АПВ питаюших линий и
АВР источников питания.

Попутно заметим, что иногда пусковой орган АВР по напряже-
нию ошибочно называют защитой минимального напряжения.
Как видно из изложенного, эти два устройства существенно отли-
чаются друг от друга по назначению, схеме выполнения и устав-
кам срабатывания. Поэтому называть пусковой орган АВР по на-
пряжению зашитой минимального напряжения нельзя.

Уставка срабатывания пускового органа АВР по напряжению
обратной последовательности U2, В, и контроля отсутствия U2 на
резервном источнике принимают 8 — 12 В (фазных вторичных) из
условия несрабатывания из-за гармонических составляющих в
кривой напряжения, особенно второй и пятой 110J. При примене-
нии цифровых терминалов необходимо проверить, в каких еди-
ницах вводится эта уставка. В ряде случаев она вводится в линей-
ных первичных величинах, тогда ее следует умножить на коэффи-
циент трансформации трансформатора напряжения и нал/З.

Время срабатывания пускового органа АВР по U2 принимается
по условию отстройки от аварийных режимов, ликвидируемых
устройствами РЗА. особенно в питающей сети 110 — 220 кВ.
Обычно она находится в диапазоне от 5 до 9 с [10].

Уставка срабатывания пускового органа АВР по частоте при-
нимается такой же, как в схеме ЗПП, т. е. примерно 48,5 Гц. Ус-
тавка срабатывания реле контроля частоты на смежной секции
принимается несколько выше, например 49 Гц.

Выдержку времени срабатывания пускового органа АВР по
частоте выбирают минимальной, 0,3 — 0,4 с, чтобы ускорить вос-
становление питания секции с СД.

1.10. АПВ синхронных электродвигателей

Групповой самозапуск крупных синхронных электродвигате-
лей часто оказывается невозможным, а также сопровождается не-
допустимыми для главных трансформаторов пусковыми токами
(в отличие от применяемых на таких подстанциях сетевых транс-
форматоров, выдерживающих пусковые токи до 2/ном, трансфор-
маторы собственных нужд электростанций допускают пусковые
токи до 5/ном). Поэтому в практике эксплуатации, как правило,
применяют поочередный или поочередно-групповой самозапуск
этих электродвигателей. Возможность поочередного и поочеред-
но-группового самозапуска двигателей СТД-4000 и СТД-12500
доказана экспериментально [11 — 13], причем для СТД-12500 са-
мозапуск может быть осуществлен, если реактор в цепи электро-
двигателя имеет сопротивление не более 0,22 Ом.

Самозапуск осуществляется еще при вращающемся двигателе,
ток и время самозапуска электродвигателя меньше, чем при пуске
с нуля, поэтому режим самозапуска для двигателя легче, чем ре-
жим пуска.

Для осуществления поочередного или поочередно-группового
самозапуска все выключатели электродвигателей оснащают уст-
ройствами АПВ (рис. 1.26). В отличие от АПВ линии, где приме-
нен пуск АПВ от «несоответствия», АПВ электродвигателя вы-
полнено по типовой схеме пуска от защит, но только от тех, кото-
рые выявляют режим потери питания (ЗПП, ЗМН первой
ступени) или устойчивости (ФОО).

ПускАЛВ выполнен с помощью реле ЛХЗтипа РП 16, имеюще-
го две обмотки: токовую (рабочую) и напряжения (удерживаю-
щую). Токовая обмотка включена в те же цепи отключения вы-
ключателя, от которых осуществляется запуск АПВ, т. е. в цепи
KL3 Цепи аварийного
останова агрегата

Рис. 1.26. Схема АПВ электродвигателя:

AKS1 - РПВ-01 (220 В; 0,5 А); KL3 — РП 16 (220 В, 1 А); КТ4 - ВЛ 56
(1 - 100 с) или РВ 01 (0,3-30 с); Я-ПЭ50(1 кОм); КН4{5, 6, 7, Я) —РЭУ 11

отключения от выходных реле ЗМН1, ЗПП. АВР (отключение осу-
ществляется через выходные реле 3MHI) и ФОО. Обмотка напря-
жения служит для удерживания схемы АПВ до окончания сраба-
тывания и для разборки схемы после АПВ, а также при несостояв-
шемся АПВ (если напряжение на шинах длительно не восстанав-
ливается) или в запрещенных режимах.

Схема работает следующим образом. При включении выклю-
чателя СД замыкается контакт реле положения «включено» KQC
и, если переключатель АПВ SA1 включен, подается «плюс» на за-
жим 7реле повторного включения AKSI, которое после этого че-
рез некоторое время будет готово к действию. При срабатывании
ЗПП, ФОО или ЗМН первой ступени выключатель отключается,
одновременно срабатывает реле KL3 (пуск от токовой обмотки),
которое замыкает свой контакт в цепи обмотки напряжения KL3,
самоудерживается через него и подает «минус» в схему АПВ. При
восстановлении напряжения на шинах (последействия АВР сек-
ции или АПВ питающей линии) и снижении напряжения со сто-
роны СД до допустимого значения замыкаются контакты реле на-
пряжения соответственно КУ2и КУ1, «минус» попадает на зажим
5реле AKS1 и АПВ срабатывает с установленной выдержкой вре-
мени, включая выключатель СД.

При применении реле типа РПВ-58 АПВ СД можно ускорить.
Для этого в реле выполняется перемонтаж аналогично рис. 1.22, б,
а контакт KV1 включается непосредственно в цепь разряда кон-
денсатора.

Приводимый двигателем агрегат обычно снабжают собствен-
ной автоматикой, которая при отключении выключателя двигате-
ля осуществляет соответствующие переключения в технологиче-
ской схеме агрегата. Чтобы предотвратить эти переключения на
время работы АПВ СД, в цепь вспомогательного контакта выклю-
чателя Q, занятого в схеме технологической автоматики, последо-
вательно вводят размыкающий контакт KL3.

Для разборки схемы АПВ применяют шунтирование удержи-
вающей обмотки напряжения реле KL3 с помощью перечислен-
ных ниже контактов (при этом резистор R предотвращает возник-
новение КЗ в оперативных цепях):

•	контакта реле времени КТ4 — разбирает цепи АПВ, если
АПВ не состоялось в течение заданного времени;

•	контакта KLJF — при срабатывании дифференциальной за-
щиты шин, дуговой защиты секции или МТЗ ввода секции;
•	контакта выходного реле защиты минимального напряже-
ния второй ступени ЗМН2 — при длительном отсутствии напря-
жения на секции;

•	последовательно включенных вспомогательного контакта
выключателя Qh контакта реле блокировки от «прыгания» KBS—
разбирают цепь сразу после АПВ;

•	контакта KL4 — при срабатывании защиты двигателя от
внутренних повреждений.

При оперативном отключении выключателя или срабатывании
защит СД от внутренних повреждений АПВ не пускается, однако
реле AKS1 остается готовым к действию. Для предотвращения
возможности случайного срабатывания АПВ в цепь запрета АПВ
(зажим 11AKS1) вводятся следующие контакты:

•	последовательно соединенные размыкающие вспомогатель-
ные контакты выключателя Q и реле KL3 — для запрета АПВ при
отключении выключателя без пуска АПВ;

•	контакт КСТ — при отключении выключателя командой от
технологической автоматики;

•	контакт KL4 — при срабатывании защит от внутренних по-
вреждений электродвигателя.

При тяжелых внутренних повреждениях электродвигателя
иногда может сработать ФОО. Включение контактов KL4na шун-
тирование обмотки напряжения KL3и на запрет АПВ предотвра-
тит пуск АПВ в этом режиме.

Уставки срабатывания АПВ по напряжению выбираются для
реле KV2 равной 0,85f/HOM, для реле KV1 — исходя из допустимого
напряжения несинхронного включения, определяемого по мето-
дике, приведенной в работе [3], ориентировочно (0,3 -г 0,4) {/ном.

Уставки срабатывания АПВ по времени принимают исходя из
длительности самозапуска (повторного пуска), например для пер-
вого двигателя — 0,1 с, для второго — 3 с, для третьего — 6 с. В
большинстве случаев при срабатывании АВР этих выдержек вре-
мени достаточно для поочередного самозапуска двигателей (при
правильной настройке автоматики подачи возбуждения), так как
выдержку времени АВР по частоте можно принять 0,4 с, не согла-
совывая ее с АПВ питающих линий. Торможение двигателей при
этом невелико и разворот происходит быстро. Если по каким-
либо причинам желательно увеличить времена повторного пуска,
то можно установить реле РПВ-02 или РПВ-258 и использовать
диапазон второго цикла АПВ, запретив работу в первом цикле.

Если расчеты показывают допустимость самозапуска СД груп-
пами (например, по два двигателя), то внутри этих групп уставку
АПВ принимаютодинаковой. Если расчеты показывают допусти-
мость одновременного самозапуска всех двигателей, то уставку
АПВ на всех двигателях принимают одинаковой.

Для обеспечения самозапуска возможны также режимные ог-
раничения. Например, при выводе одного из трансформаторов в
ремонт, когда все секции работают от одного трансформатора,
можно выводить из самозапуска все или часть двигателей отклю-
чением их АПВ.

Наличие в схеме AI IВ СД реле контроля снижения напряжения
со стороны статора KV1 требует установки трансформатора на-
пряжения со стороны статорной обмотки. При отсутствии транс-
форматора напряжения контакт KV1 можно зашунтировать, а
контроль снижения напряжения осуществлять косвенным обра-
зом, увеличивая уставку АПВ по времени. Длительность гашения
поля зависит от типа системы возбуждения и от загрузки двигате-
ля. Например, для газоперекачивающих агрегатов по экспери-
ментальным кривым гашения поля напряжение статора снижает-
ся до значения 0,41/ном для двигателя СТД-12500-2 с тиристорной
системой возбуждения за 0,5 — 1 с, для двигателя СТД-4000-2 с
бесщеточной системой возбуждения за I — 2 с в зависимости от
коэффициента загрузки двигателя (рис. 1.27).

Эта длительность гашения поля и должна учитываться при вы-
боре уставки времени АПВ первого элекгродвигателя или первой
группы электродвигателей, участвующих в поочередном самоза-
пуске.

При применении цифровых терминалов РЗА логика АПВ СД
выполняется аналогично и особых пояснений не требует
(рис. 1.28). Ниже даются лишь некоторые разъяснения.

Обозначение КР12 относится к программному ключу, которым
можно запретить АПВ СД (независимо от обычного переключате-
ля АПВ СД, имеющего положения АПВ включено и А11В отключе-
но) . Если установлено КР12 = 1, то АП В СД может быть введено в
работу переключателем АПВ СД. Если КР12= 0, то АПВ запре-
щено.
Рис. 1.27. Кривые гашения поля статора синхронных электродвигателей:

1,21л 3— СТД-4000-2 с нагнетателем 280-12-7 при бесщеточной системе возбу-
ждения и коэффициенте загрузки, равном 0,1, 0,8 и 1 соответственно; 4 —
СТД-12500-2 с нагнетателем 370-18-2 при тиристорной системе возбуждения с
инвертированием, независимом питании возбудителя и коэффициенте загруз-
ки, равном 1

Назначение цепи, обозначенной А, — сброс готовности АПВ

при оперативном отключении выключателя.

Назначение цепи, обозначенной Б, — сброс готовности к не-
медленному действию после АПВ (однократность АПВ), а также
сброс готовности АП В при оперативном включении выключате-
ля, если по каким-либо причинам АПВ оказалось готовым к не-
медленному действию.

Назначение цепи, обозначенной В, — предотвращение срыва
АПВ в условиях кратковременных снижений напряжения, вы-
званных работой разрядников в питающей сети при грозовых пе-
ренапряжениях.

Если вместо ФОО используется отсечка по напряжению (см.
§ 1.5), то вводится дополнительная цепь, обозначенная на
рис. 1.28 штриховой линией.

При выборе способа контроля снижения напряжения со сторо-
ны статора (по напряжению или по времени гашения поля) необ-
ходимо учитывать поведение электромеханических и цифро-
вых реле минимального напряжения при сниженной частоте
(рис. 1.29).
Рис. 1.28. Терминал СД. Логическая схема АПВ СД
Uc., UB>, отн. ед.


Рис. 1.29. Изменение уставки срабатывания (I) и возврата (2) реле минимального
напряжения относительно уст явки при часто ге 50 Гц в условиях снижения частоты:

л — для электромеханического реле РН-53; б — для цифрового терминала се-
рии SIPROTEC серии 7SJ; в — для цифрового терминала серии SEPAM SO
Из рис. 1.29, а — в видно, что электромеханические реле рабо-
тают устойчиво в диапазоне частот от 50 до 20 Гц. Цифровые тер-
миналы в зависимости от заложенных в них принципов обработ-
ки входного сигнала по напряжению ведут себя по-разному. На-
пример. терминал SIPROTEC серии 7SJ при использовании
стандартной функции защиты минимального напряжения рабо-
тает устойчиво в диапазоне частот от 50 до 40 Гц (при коэффици-
енте возврата 1,05), при дальнейшем снижении частоты он авто-
матически завышает свою уставку, увеличивает коэффициент
возврата, причем это сопровождается расширяющейся зоной дре-
безга между напряжениями срабатывания и возврата.

Поэтому при применении органов минимального напряжения
необходимо проверить надежность их работы при сниженной час-
тоте. Для такой проверки необходимо с помощью устройства РЕ-
ТОМ снять их характеристику в зависимости от частоты, а при на-
ладке агрегатов снять осциллограммы выбега и гашения поля.
Если орган минимального напряжения не обеспечивает надеж-
ной работы АПВ при сниженной частоте (это может быть при мед-
ленном гашении поля и быстром торможении двигателя), то мож-
но применить другой тип терминала или вместо контроля напря-
жения со стороны статора ввести контроль гашения поля по
времени. Для этого в схеме на рис. 1.28 следует принять уставку
программного ключа КР5 = 1.

Например, в схеме на рис. 1.30 осуществляется поочередное
АПВ двигателей СТД-4000-2, каждый из которых работает с ко-
эффициентом загрузки 1,0. Защита и автоматика двигателей вы-
полнена на терминалах SIPROTEC серии 7SJ. Для контроля сни-
жения напряжения со стороны СД до допустимого значения ис-
пользуется функция минимального напряжения терминалов.
Уставки по времени АПВ в терминалах указаны на рис. 1.30.
В нормальном режиме работают оба трансформатора, вводные
выключатели секций с. 1 — с.4 включены, секционные выключа-
тели отключены, устройства АВР СВ введены в работу.

Примем, что допустимое напряжение несинхронного включе-
ния двигателей составляет 0,4t/H0M (расчет этого напряжения вы-
полняется по работе 13]). Предположим, что происходит потеря
питания со стороны трансформатора Т1, затем срабатывают уст-
ройства АВР СВ и АПВ синхронных электродвигателей. Последо-
Рис. 1.30. Электрическая схема газокомпрессорной подстанции с синхронными
двигателями типа СТД-4000-2

вательность работы автоматики во времени t представлена на
рис. 1.31:

О— потеря питания со стороны трансформатора 77;

— отключение выключателей электродвигателей потерявшей
питание секции. С учетом снижения частоты до уставки частотно-
го органа АВР (0,12 с), времени срабатывания пускового органа
АВР по частоте (0,3 с), времени срабатывания выходных реле
(2-0,06 с), времени отключения выключателей двигателей (0,06 с)
/| = 0,12 + 0,3 + 0,12 + 0,06 = 0,6 с. С этого момента начинается
гашение поля отключенных двигателей;

t-> — время восстановления напряжения на потерявшей пита-
ние секции. С учетом снижения частоты до уставки частотного
органа АВР (0,12 с), времени срабатывания пускового органа АВР
по частоте (0,3 с), времени срабатывания выходных реле
(2-0,06 с), времени отключения выключателя ввода (0,06 с), до-
полнительной выдержки времени для контроля отсутствия
встречного напряжения (0,5 с) и времени включения секционного
выключателя (0,1 с) /2 ~ 0,12 + 0,3 + 0,12 + 0,06 + 0,5 + 0,1 = 1,2 с;
Рис. 1.31. Диаграмма работы автоматики во времени при поочередном самоза-
пуске электродвигателей

Рис. 1.32. Экспериментазьные кривые выбега синхронных электродвигателей:

1, 2— СТД-4000-2 с нагнетателем 280-12-7 при коэффициенте загрузки, рав-
ном 0,07 и 1,0 соответственно; 3 — СТД-12500-2 с нагнетателем 370-18-2 при
коэффициенте загрузки, равном 0,89

z3 — момент пуска АПВ СД. Пуск АПВ происходит, когда на-
пряжение на шинах восстановлено, а напряжение на статоре дви-
гателя вследствие гашения поля снизилось до значения 0,4£/‘1Ом.
По кривой гашения поля (см. рис. 1.27) последнее произойдет че-
рез 1,1с после начала гашения поля, или через 0,6 + 1,1 = 1,7 с от
момента потери питания. За это время частота вращения СД сни-
зится до 0,75 номинальной (рис. 1.32), или до 50 0,75 = 37,5 Гц.
При такой частоте согласно рис. 1.29 цифровой орган минималь-
ного напряжения завысит введенную уставку в 1,1 раза; фактиче-
ски она вместо 0,4 17ном будет равна l,l-0,4t/IIOM = 0,44Т/НОМ. Поэто-
му вместо уставки 0,4 Цюм придется принять 0,36 Отметим,
что при применении тиристорного возбудителя, обеспечивающе-
го быстрое гашение поля, пуск АПВ этих двигателей произошел
бы значительно раньше;

/4 — момент срабатывания АПВ СД1 и СД6;

/5 — момент окончания самозапуска и синхронизации СД1 и
СД6 и срабатывания АПВ СД2 и СД7. Поскольку уставка по вре-
мени АПВ этих двигателей принята 3 с, то длительность их выбега
составит 1,7 + 3 = 4,7 с. Частота вращения ротора двигателя сни-
зится до значения 0,53 номинальной (см. рис. 1.32), а частота ге-
нерируемого напряжения составит 0,53-50 = 26,5 Гц. При такой
частоте согласно рис. 1.29 цифровой орган минимального напря-
жения завысит введенную уставку в 1,6 раза, фактически она вме-
сто 0,4 (/ноч будет равна 1,6-0,4 (711ОМ = 0,64t/HOM. Значение напря-
жения статора составит 0.12 UH0M (см. рис. 1.27). АПВ состоится;

— момент окончания самозапуска и синхронизации СД2 и
СД7 и срабатывания АПВ СД8. Уставка по времени АПВ этого
двигателя принята 6 с, длительность выбега составит
1,7 + 6 = 7,7 с. Частота вращения ротора двигателя снизится до
значения 0,4 номинальной (см. рис. 1.31), а частота генерируемо-
го напряжения составит 0,4-50 = 20 Гц. При такой частоте соглас-
но рис. 1.29 цифровой орган минимального напряжения завысит
введенную уставку в 2,3 раза, факгически она вместо 0,417НОМ бу-
дет 2,30,4(7HOM = 0.92С/НОМ. Напряжение со стороны статора прак-
тически отсутствует (см. рис. 1.27). АПВ состоится.

Очевидно, что для рассмотренных условий применение функ-
ции контроля минимального напряжения терминала SIPROTEC
серии 7SJ неэффективно: при отказе гашения поля он может дать
разрешение на АПВ электродвигателя при напряжении статора,
значительно превышающем допустимое. В этом случае можно
было бы вместо терминала SIPROTEC применить терминал
SEPAM 80, у которого функция контроля минимального напря-
жения работает точно в значительно большем диапазоне частот
(см. рис. 1.29).
1.11.	Применение Б/J.BP на подстанциях с СД

В предыдущих главах рассмотрен способ автоматической лик-
видации последствий кратковременных перерывов внешнего
электроснабжения с помощью АВР и АПВ СД.

АВР выполнено с учетом поведения СД при потере питания с
действием на отключение выключателя потерявшей питание сек-
ции и выключателей СД с последующим включением секционно-
го выключателя (резервное питание).

А11В СД, с помощью которого осуществляется поочередный
или поочередно-групповой самозапуск СД после восстановления
напряжения на секции устройством АВР или АПВ питающей ли-
нии, выполнено с пуском от АВР, от защит от потери питания,
минимального напряжения и от функции опережающего отклю-
чения СД при потере устойчивости.

Поэтому самозапуск СД обеспечивается при любых кратковре-
менных нарушениях электроснабжения, в том числе при одновре-
менных перерывах питан ия всех секций, или при работе подстан-
ции от одного трансформатора, когда второй выведен в ремонт.

Преимуществом быстродействующего АВР (ЗАВР) по сравне-
нию с обычным АВР является быстрое переключение на резерв-
ный источник питания, при котором СД нс успевают выйти из
синхронизма. Рассмотрим основные особенности БАВР.

I (рименяемые в настоящее время пусковые органы БАВР реа-
гируют на сдвиг по фазе напряжений здоровой и потерявшей пи-
тание секций 8, появление напряжения обратной последователь-
ности Ц и реактивного тока / в сторону энергосистемы, сниже-
ние напряжения прямой последовательности и ряд других
факторов [14 — 19] (рис. 1.33).

Для предотвращения излишнего срабатывания БАВР блокиру-
ется при КЗ в сети внутреннего электроснабжения по направле-
нию мощности Рчерез ввод на подстанцию. Команды на включе-
ние выключателя резервного питания и отключение выключателя
рабочего питания даются одновременно и без выдержки времени.
При этом время включения выключателя резервного питания
должно быть не более 50 — 70 мс (подходят выключатели
ВВ TEL, тиристорные, а также с пружинным приводом, напри-
мер LF).

Каждый из пусковых органов может быть введен или выведен
из работы с помощью своего программного ключа (KPI — КР4).
Пуск БАВР от защит ВЛ и трансформатора, а также по углу б мо-
жет использоваться всегда, однако возможность использования
остальных пусковых органов зависит от схем внешнего и внутрен-
него электроснабжения, параметров их элементов и требует моде-
лирования переходных процессов и тщательного анализа пра-
вильности работы БАВР при КЗ разных видов в разных точках
сети.

Эффективность БАВР зависит от схемы внешнего электро
снабжения.

Наибольший эффект от применения БАВР получается, когда
шиносоединительные выключатели на питающей подстанции 110
(220) кВ (см. рис. 1.1 и 1.2) отключены или линии электропереда-
чи, по которым осуществляется электроснабжение подстанции с
СД, подключены к разным энергосистемам. В этих случаях КЗ на
одной из линий не вызывает аварийных возмущений на другой,
пусковые органы быстро выявляют потерявшую питание секцию
и БАВР подключает ее к «здоровой» секции.

Однако в большинстве случаев шиносоединительные выклю-
чатели 110 (220) кВ включены, поэтому КЗ на одной из линий пе-
редач вызывают аварийные возмущения во всей сети, в том числе
на всех секциях 10 кВ, к которым подключены СД. До отключе-
ния повреждения сдвиги фаз и снижение напряжения на всех сек-
циях примерно одинаковы, особенно при КЗ, близких к шинам
питающих подстанций. Различить, какая из секций 10 кВ потеря-
ла питание, можно только после отключения КЗ. В момент воз-
никновения КЗ начинается процесс торможения СДна обеих сек-
циях, и при срабатывании БАВР двигатели потерявшей питание
секции подключаются к условно «здоровой» секции, двигатели
которой также оказались без питания на время отключения КЗ.

В этих условиях, как уже указывалось в § 1.4, характер переход-
ных процессов зависит от числа и загрузки СД, удаленности, дли-
тельности и вида КЗ, а также от времени срабатывания БАВР.

В сетях, замкнутых шиносоединительными выключателями со
стороны ПО (220) кВ, БАВР успешно работает только при одно-
фазных КЗ на линиях электропередачи, но при условии организа-
ции дополнительного пуска от пусковых органов защит этих ли-
ний или применении сверхбыстродействующего секционного
выключателя с малым временем включения (например, тири-
сторного, или ВВ/ГЕЕ-10-31,5/2000 Q с блоком управления СМ
1501 01(4), его собственное время включения не более 22 мс). За-
метим, что, но статистическим данным, однофазные КЗ на лини-
ях электропередачи составляют примерно 80 % всех видов КЗ.
При всех других видах КЗ на линиях электропередачи СД выпада-
ют из синхронизма, и о АВР оказывается бесполезным.

Синхронное АВР (САВР). Пуск такой же, как у БАВР, но внача-
ле дается команда на откл ючение выключателя рабочего питания,
а команда на включение выключателя резервного питания пода-
ется с контролем отключения выключателя рабочего питания при
первом совпадении фаз с опережением на время включения вы-
ключателя. Полное время восстановления питания не менее
350 мс, поэтому требуется выполнять анализ устойчивости узла
нагрузки после САВР (СД могут не втянуться в синхронизм из-за
быстрого снижения их частоты вращения). Очевидно, что САВР
менее эффективно, чем БАВР, и оно не получило широкого рас-
пространения.

Из изложенного можно сделать выводы об области примене-
ния АВР с АПВ СД и БАВР на подстанциях с мощными СД.

АВР с АПВ СД обеспечивает автоматическое восстановление
нормального режима работы СД после кратковременных переры-
вов питания независимо от предшествующего режима работы
подстанции с СД и питающей энергосистемы при любых видах
повреждений на питающих линиях и поэтому должны рассматри-
ваться в качестве базовой автоматики.

БАВР эффективно в случаях, когда шиносоединительные вы-
ключатели со стороны ПО (220) кВ отключены или линии элек-
тропередачи питаются от разных энергосистем. Когда эти условия
не соблюдаются, БАВР успешно работает только в случаях одно-
фазных КЗ на линиях электропередачи 110 —220 кВ. Поэтому
БАВР следует рассматривать как дополнение к базовой автомати-
ке (АВР с АПВ СД).

Таким образом, целесообразно применение универсальных
блоков автоматики, в которых предусмотрены и АВР с пуском по
снижению частоты и (или) напряжения, и БАВР, а выбор необхо-
димых функций производится программными ключами в зависи-
мости от объекта применения. В таком универсальном блоке
можно одновременно ввести в работу функции и БАВР, и АВР с
пуском по снижению частоты и напряжения.

1.12.	Блокировка АЧР при потере питания

АЧ Р относится к системной автоматике и вводится по требова-
нию энергосистемы. Различают три категории АЧР:

•	АЧР-1 — быстродействующая разгрузка, предназначенная
для прекращения снижения частоты. АЧР-I разбивается на не-
сколько очередей, имеющих разные уставки по частоте (от 48,8 до
47 Гц) и одинаковую уставку по времени (от 0,15 до 0,5 с) в зави-
симости от типа реле частоты;

•	ЛЧР-П — медленнодействующая разгрузка, предназначен-
ная для подъема частоты после действия АЧР-I, а также предот-
вращающая «зависание» частоты. Разбивается на несколько оче-
редей, имеющих одинаковую уставку по частоте (49,1 — 48,7 Гц) и
разную уставку по времени (от 5 до 70 с);

•	дополнительная разгрузка, предназначенная для ликвида-
ции местных дефицитов мощности, когда объем АЧР-I и АЧР-П
может оказаться недостаточным.

Одни и те же потребители могут подводиться и под АЧР-I, и
под АЧР-П, и под дополнительную разгрузку.

На подстанциях с СД АЧ Р может работать излишне при потере
питания, так как в этом режиме напряжение на шинах длительно
сохраняется, а частота падает. Поэтому при потере питания для
предотвращения излишней работы АЧР необходимо блокиро-
вать. Известны следующие способы блокировки АЧР:

1)	по скорости снижения частоты. Может применяться не все-
гда, а только в тех случаях, когда скорость снижения частоты при
выбеге синхронных двигателей в 3 — 4 раза превышает скорость
снижения частоты при дефиците мощности в системе. При мало-
нагруженных двигателях скорость снижения частоты уменьшает-
ся и может приближаться к скорости снижения частоты при сис-
темных авариях. Таким образом, этот принцип не универсальный
и может применяться только с разрешения службы режимов дан-
ной энергосистемы;

2)	по значению частоты на соседней секции, имеющей независи-
мый источник питания. Однако в случае питания обеих секций от
одного источника эта блокировка неработоспособна;

3)	по времени, т. е. вместо АЧР-I следует применять АЧР-П.
В этом случае выбег двигателей заканчивается раньше, чем сраба-
тывает АЧР-П, и излишнего действия АЧР не происходит. Этот
принцип также не универсальный и может применяться только с
разрешения службы режимов данной энергосистемы;

4)	по направлению мощности через вводной выключатель.

Из всех перечисленных принципов удобнее всего использовать
последний, так как он является универсальным и легко исполни-
мым, поскольку направление мощности фиксируется защитой от
потери питания.

Для выполнения блокировки АЧР при потере питания необхо-
димо «плюс» на устройство АЧР подавать через замыкающие кон-
такты реле АЛИ'зашиты от потери питания (см. рис. 1.6).

При общесистемном понижении частоты и направлении мощ-
ности к шинам реле мощности KW1 и KW2 срабатывают, KLW
тоже, разрешая работу АЧР. Во всех других случаях «плюс» на АЧР
не подается и АЧР не работает.

Реле АГИЧи АГИ^допускаются к работе в случае понижения час-
тоты, замеряемого реле частоты KFзашиты от потери питания.

Поэтому для успешной работы блокировки АЧР при потере пи-
тания необходимо принимать уставку реле частоты в схеме защи-
ты от потери питания равной или больше, чем уставка частоты
срабатывания АЧ Р:

^сЗПП - ^сАЧР-

(1 -26)
Если это почему-либо невозможно, то обмотки напряжения
реле KW1 и KW2 подключают к цепям напряжения непосредст-
венно, минуя контакты реле KLF(cm. рис. 1.6).

При выводе из работы одного из вводов и включенном секци-
онном выключателе блокировка комплекта АЧР секции, питаю-
щейся через секционный выключатель, обеспечивается включе-
нием контактов реле KL W «чужого» ввода в схему АЧ Р «своей»
секции (через вспомогательные контакты секционного выключа-
теля).

1.13.	Предотвращение некоторых неправильных
действий автоматики

Предотвращение излишних отключений СД с бесщеточными воз-
будителями серии БВУ и срывов АПВ СД. При несимметричных
КЗ в питающих сетях 110 (220) кВ в роторах СД появляется пере-
менная составляющая напряжения, которая вызывает излишнее
срабатывание установленной в станции управления СД защиты от
пробоя вентилей бесщеточных возбудительных устройств (БВУ).
Эта защита действует без выдержки времени на отключение вы-
ключателя СД.

С одной стороны, такие излишние отключения приводят к тех-
нологическим ущербам и снижают ресурс двигателя, поскольку в
ряде случаев после отключения КЗ в сети ВН двигатель сохраняет
устойчивость. С другой стороны, в случаях, когда двигатель не со-
храняет устойчивость, такие излишние отключения срывают ра-
боту автоматики подстанции, поскольку отключение защитой от
пробоя вентилей происходит раньше, чем состоится пуск АП В СД
(устройство опережающего отключения дает команду на отклю-
чение СД и пуск АПВ примерно через 0,2 с от начала аварийного
процесса).

Для предотвращения излишних срабатываний защиты от про-
боя вентилей БВУ синхронных электродвигателей и срывов АПВ
СД необходимо выполнить следующее:

1)	в станции управления БВУ в цепи реле напряжения РН
(K3F) защиты от пробоя вентилей заменить существующий кон-
денсатор Стипа МБГП-2-630В емкостью 2 мкФ ± 10 % на анало-
гичный емкостью 0,25 мкФ. Реле ЛЭТДвыводы 71— 76) зашунтиро-
вать резистором МЛТ2 сопротивлением 1 кОм ± 5 %;
2)	ввести выдержку времени 2 с на срабатывание защиты от
пробоя вентилей и выставить уставку срабатывания реле K3F
Uc = 150 В. Эта выдержка времени обеспечивает отстройку от
срабатывания защит линий со стороны 110 кВ.

Указанные мероприятия согласованы с разработчиками БВУ
(ОАО «Привод», г. Лысьва).

Предотвращение потери собственных нужд 0,4 кВ при самоза-
пуске СД. На ряде подстанций с СД для питания собственных
нужд 0,4 кВ установлены двухтрансформаторные подстанции
Хмельницкого завода 2КТП-6(10)/0,4 кВ со схемами АВР, вы-
полненными на переменном оперативном токе. Предположим,
что в питающей сети 110 (220) кВ произошло КЗ, приведшее к по-
тере напряжения на обоих вводах, или подстанция питалась через
одну линию (вторая — в ремонте), и на ней происходит КЗ. После
действия защит и АПВ линий электропередачи НО (220) кВ на-
пряжение восстанавливается и должен начаться самозапуск СД.

В то же время исчезает напряжение и на собственных нуждах
0,4 кВ, поэтому па подстанции 0,4 кВ приходят в действие пуско-
вые органы АВР секционного автоматического выключателя.
Время действия АВР часто не согласуют с АПВ линий 110 кВ, а
принимают равным 0,5 с для ускорения восстановления питания
возбудителей и других ответственных потребителей. Схемы АВР
на этих подстанциях выполнены с отступлением от требований,
изложенных в § 1.9, без контроля наличия напряжения на смеж-
ной секции. Поэтому после восстановления напряжения на ли-
нии 110 кВ происходит отключение обоих вводных автоматиче-
ских выключателей 0,4 кВ и включение секционного выключате-
ля, собственные нужды остаются без питания, после чего все СД
отключаются технологическими защитами. Этот недостаток уст-
раняется включением в цепь отключения вводных автоматиче-
ских выключателей от пусковых органов АВР мгновенных замы-
кающих контактов реле времени АВР типа РВ-235 смежной сек-
ции, чем и обеспечивается контроль наличия напряжения на
резервном источнике питания. Об устранении других недостатков
автоматики этих подстанций см. [20].

Все сети 0,4 кВ на подстанциях с СД должны быть подвергнуты
тщательному анализу для обеспечения правильной работы РЗиА в
условиях совместного самозапуска двигателей со стороны 6 (10) и
0,4 кВ.
Предотвращение несанкционированной подачи возбуждения. В ряде
случаев автоматику подстанции с СД выполняют таким образом,
что защита от потери питания и устройство АВР секционного вы-
ключателя действуют не на отключение выключателей СД с по-
следующим АПВ СД, а на гашение поля с последующим группо-
вым самозапуском СД (без отключения выключателей СД). 11ри
применении таких схем следует внимательно проанализировать
систему возбуждения СД, чтобы исключить возможность несанк-
ционированной подачи возбуждения.

Существенным недостатком применяемых в настоящее время
тиристорных возбудителей серии ТЕ8-320 [21], ВТЕ-320-6 [22] и
БВУ [23] является возможность включения возбуждения после га-
шения поля при отсутствии тока статора, что может привести
либо к несинхронному включению двигателей, либо к длительной
форсировке в режиме, когда она не требуется.

Рассмотрим, например, режим потери питания на вводе сек-
ции 10 кВ, от которой питаются синхронные двигатели. После
срабатывания защиты от потери питания в некоторых схемах ав-
томатики (здесь они не рассматриваются) подается команда на га-
шение поля двигателей с помощью реле контроля наличия напря-
жения на шинах секции. После гашения поля до (0,2 4- 0,4)(7НОМ
этот сигнал может прекратиться, поскольку реле контроля напря-
жения на шинах отпадают. Одновременно с этим возбудитель
включает возбуждение, что недопустимо, так как за время ожида-
ния АПВ питающей линии или АВР секционного выключателя
напряжение на двигателе может возрасти до опасного значения.

Аналогичное включение возбуждения может происходить и
после гашения поля в других режимах, например после срабаты-
вания максимальной токовой защиты секции или питающего
трансформатора, дуговой защиты, дифференциальной зашиты
трансформатора, при самопроизвольном или ошибочном отклю-
чении ввода.

Логическая схема этих возбудителей не учитывает, что после
снятия питания с секции ток статора исчез и не появится до по-
вторной подачи напряжения и возбудитель не должен включать
возбуждение. Для сравнения укажем, что при машинном возбуж-
дении повторная подача возбуждения после гашения поля воз-
можна лишь в том случае, когда вновь повторится пусковой цикл
двигателя, т. е. появится ток статора, сработает и затем отпадет
пусковое токовое реле и отработают пусковые реле времени.

Для предотвращения опасной излишней подачи возбуждения
при отсутствии тока статора необходимо в схемах возбудителей
серий ТЕ8-320, БТЕ-320-6, БВУ осуществить удерживание реле
гашения поля (инвертирования) после получения команды на га-
шение поля в течение всего времени отсутствия тока в статоре
[24!. С этой целью предлагается (рис. 1.34):

1)	в схеме возбудителя ТЕ8-320 выполнить цепь удерживания
обмотки реле инвертирования (гашения поля) КЗ через замыкаю-
щий контакт реле КЗ и размыкающий контакт токового реле К7,
включенного во вторичную цепь трансформатора тока статорной
цепи двигателя. Если контакты установленного в возбудителе
реле КЗ заняты (это зависит от модификации изделия), то необхо-
димо заменить реле на другой тип с большим числом контактов.
По условию работы возбудителя реле КЗ должно иметь выдержку
времени при отпадании. Однако для обеспечения разборки цепи
удерживания реле АЗпри самозапуске двигателя, когда ток стато-
ра может спадать сравнительно быстро (минимальное время спа-
дания тока до уставки возврата реле тока А7составляег для двига-
теля СТД-4000-2 примерно 0,85 с, для двигателя СТД-12500-2
примерно 1,5 с), выдержка времени отпадания реле Л'.? не должна
превышать 0,4 - 0.5 с. В то же время она должна быть не менее
0,35 с для обеспечения надежной работы схемы управления воз-
будителя при пуске двигателя. Для создания указанной выдержки
времени реле А? на отпадание используют либо его собственные
возможности (реле РП 252), либо дополнительные шунтирующие
обмотку реле /?С-цепи;

2)	в схеме возбудителя ВТЕ-320-6 выполнить цепь 11 — 31
удерживания реле инвертирования К7 через замыкающий кон-
такт реле А7и размыкающий контакт токового реле КА. Для этого
необходимо использовать один из параллельно включенных кон-
тактов реле К7, отделив его от других цепей, а реле тока КА типа
РТ-40 установить дополнительно, включив его обмотку во вто-
р ичные цепи любого трансформатора тока статорной цепи двига-
теля.

При этом следует иметь в виду, что при отключении выключа-
теля гашение поля производится путем инвертирования преоб-
разователя, для чего вспомогательный контакт выключателя
К7

(Х14/5)

а)

(Х20:40) 6

(Х20.41)

Внешние контакты,
дающие сигнал
гашения поля

124 S10-2

121

(XI4/3) А-

КА

(Х20:10) (Х3:4)

V53

27

(Х20:42)

Внешние контакты,
дающие сигнал
гашения поля

Рис. 1.34. Изменения в цепях автоматики гашения поля возбудителен ТЕ8 320
(а), ВТЕ-320-6 (б), БВУ (е); добавляемые цепи выделены утолщенными линиями

КЗ

JP.

(Х20:37)

К7

Цепи

ВТЕ

включен в цепь 11 — 23. Для форсировки гашения поля статора в
режиме инвертирования с последующим реверсом тока ротора
[251 внешние контакты автоматики, дающие сигнал на гашение
поля, должны быть включены в цепь 11 — 27;
3)	в схеме возбудителя БВУ выполнить цепь удерживания кон-
тактора гашения поля К14 через замыкающий контакт К14 и за-
мыкающий контакт промежуточного реле К4А, являющегося по-
вторителем токового реле А7, включенного во вторичную цепь
трансформатора тока статорной цепи двигателя.

При разработке новых систем возбуждения следует также пре-
дусматривать аналогичные цепи, предотвращающие подачу воз-
буждения при отсутствии тока статора.
Список итераторы

1.	Правила устройства электроустановок. — 6-е изд., перераб. и доп.
с изм. — М.: Главэнергонадзор России, 1988.

2.	Беляев А« В«, Жданов Д. В. Расчеты токов коротких замыканий
для выбора зашит и оборудования на подстанциях с мощными
синхронными электродвигателями. — СПб.: ПЭИПК, 2011.

3.	Слодарж М. И. Режимы работы, релейная защита и автоматика
синхронных электродвигателей. — М.: Энергия 1977.

4.	Шабад М. А. Релейная защита и автоматика на электроподстан-
циях, питающих синхронные двигатели. — Л.: Энергоатомиздат,
Ленингр. отд-ние, 1984.

5.	Корогодский В« И«, Кужеков С. Л., Паперно Л. Б, Релейная зашита
электродвигателей напряжением выше 1000 В. — М.: Энерго-
атомиздат, 19X7.

6.	Беркович М. А., Комаров А. Н., Семенов В. А. Основы автоматики
энергосистем. — 2-е изд. — М.: Энергоиздат, 1981.

7.	Беляев А. В. Автоматизация компрессорных подстанций с син-
хронными двигателями // Электрические станции. 1983. № 6.

8.	Шабад М. А. Расчеты релейной защиты и автоматики распреде-
лительных сетей. — 3-е изд., перераб. и доп. — Л.: Энергоатомиз-
дат, Ленингр. отд-ние, 1985.

9.	Слодарж М. И. Избирательный запуск устройств АВР и АПВ //
Электрические станции. 1981. № 5.

10.	Слодарж М. И. Технические решения по выполнению релейной
зашиты и автоматики на подстанциях ММ СССР. Министерство
металлургии СССР. Отдел энергетических служб. — Москва —
Свердловск: 1990.

11.	Слизский Э. IL, Шкута А. Ф., Бруев И. В» Самозапуск элекгро-
приводных компрессорных станций магистральных газопрово-
дов. — М.: Недра, 1991.

12.	Система каскадного самозапуска синхронных турбодвигателей
СТД-12500 на магистральных газопроводах / В. Ф. Сивокобылен-
ко, М. И. Филь, В. А. Павловский. А. В. Левшов // Промышлен-
ная энергетика. 1989. № 4.

13.	Результаты экспериментальных исследований и рекомендации
по выбору схем электроснабжения и устройств автоматики син-
хронных турбодвигателей СТД-12500 компрессорных станций:
Технический отчет / Донецкий политехнический институт. —
Донецк: 1982.

14.	ГалицынА, А., Задернюк А. Ф. Опережающее АВР на подстанциях
магистральных нефтепроводов. // Промышленная энергетика.
1986. № 8.
15.	Сивокобыленко В. Ф., Гребченко Н. В. Пусковой орган быстро-
действующего АВР. // Промышленная энергетика. 1982. № 10.

16.	Гамазин С. И., Цырук С. А., Понаровкин Д, Б. Быстродействую-
щее АВР для промышленных подстанций с синхронной двигате-
льной нагрузкой. // Промышленная энергетика. 1990. № 10.

17.	Гамазин С. И., Цырук С. А., Понаровкин Д. Б. Повышение эф-
фективности пускового органа быстродействующего устройства
АВР. // Промышленная энергетика. 1992. № 4.

18.	Сивокобыленко В. Ф., Гребченко Н. В. Быстродействующее
устройство ввода резерва для ответственных потребителей с дви-
гательной нагрузкой. // Электричество. 1981. № 1.

19.	Современные устройства быстродействующего АВР / С. И. Гама-
зин и др. // Энергетик. 2009. № 2.

20.	Беляев А. В. Недостатки схем автоматики и зашиты комплектных
трансформаторных подстанций. // Промышленная энергетика.
1979. № 2.

21.	Возбудители серии ТЕ8-320-5: Техническое описание и инструк-
ция по эксплуатации. — Харьков: 1977.

22.	Возбудители тиристорные серии ВТЕ-320-6: Техническое описа-
ние и инструкция по эксплуатации. 1ТЛ.579.059.ТО. — Л.: 1980.

23.	Техническое описание и инструкция по эксплуатации бесщеточ-
ных возбудительных устройств серии БВУ. 1ВЖ.579.047.ТО. —
Лысьва: 1982.

24.	Совершенствование автоматики гашения поля в схемах возбуди-
телей серий ТЕЗ-320, ВТЕ-320-6, БВУ / А. В. Беляев и др. // Про-
мышленная энергетика. 1985. № 5.

25.	А. с. 1032587 (СССР). Система возбуждения синхронной маши-
ны с форсированным гашением поля / Ф. Д. Дубинин, Л. П. Кап-
лун, В. Б. Коваленко, Б. В. Яковчук — Опубл, в Б. И. 1983. № 28.

26.	Правила технической эксплуатации предписали установку дуго-
вой защиты// Новости электротехники. 2001. № 4(10). С. 18 - 20.

27.	Методические указания по повышению надежности сетей 6 кВ
собственных нужд энергоблоков. — М.: Атомэнергопроект, 1997.

28.	Беляев А. В. Вторичная коммутация враспределительных устрой-
ствах, оснащенных цифровыми РЗА:в2-хч. — М.: НТФ «Энерго-
прогресс», «Энергетик», 2009 («Библиотечка электроэнергети-
ка». Приложение к журналу «Энергетик». Вып. 9 (129) и 10(130)).

29.	Виницкий Ю. Д., Гельфанд Я. С., Сытин А. П. Тиристорные пус-
ковые устройства в электроэнергетике. — М.: Энергоатомиздат.
1992.

30.	Поздеев Д. А., Нудельман Г. С., Ерезеев А. Н. Высоковольтные
устройства плавного пуска синхронных и асинхронных электро-
двигателей. — http://www.energosp.ru.
31.	Матисон А. Г. Системы безударного пуска высоковольтных элек-
тродвигателей. // Электротехнический рынок. 2008. № 1(19).

32.	Агрегат электроприводной газоперекачивающий ЭГПА-6,3/8200-
56/1,44-Р. Руководство по эксплуатации, Ч. I: Техническое опи-
сание ИЯТЛ.064415.001 РЭ. Ч. 2: Инструкция по эксплуатации
ИЯТЛ.064415.001 РЭ1. - С.-Пб.: ЗАО «РЭП Холдинг», 2007.

33.	Преобразователь частоты ПЧТ 10 8000 3 Ж 01. Руководство по эк-
сплуатации ИЯТЛ.435522.001 РЭ. ЗАО «РЭП Холдинг», СПб.,
2007.

34.	Шнеерсон Э. М. Цифровая релейная защита. — М.: Энергоатом-
издат, 2007.

35.	Савицкий В. А., Рояк М, Ш. Предотвращение неправильных сра-
батываний цифровых технологических систем на КС при воздей-
ствии электромагнитных помех. // Газовая промышленность.
2011.№ 1.

36.	Экспериментальное определение характеристик дискретных вхо-
дов микропроцессорных терминалов релейной защиты / Я. Л. Ар-
цишевский и др. // Энергоэксперт. 2011. № 2.
Содержание

Часть 1

Предисловие..............................................3

ЧАСТЬ ПЕРВАЯ. Аварийные режимы и противоаварийная
автоматика на подстанциях с СД........................5

1.1.	Краткая характеристика узлов нагрузок с СД.......5

1.2.	Режим потери питания............................10

1.3.	Защита от потери питания........................12

1.4.	Режим потери устойчивости.......................18

1.5.	Опережающее отключение СД при потере
устойчивости.........................................27

1.6.	Защита минимального напряжения..................33

1.7.	Выбор автоматики восстановления питания.........35

1.8.	АПВ питающих линий..............................37

1.9.	Автоматическое включение резервного питания.....40

1.10.	АПВ синхронных электродвигателей...............53

1.11.	Применение БАВР на подстанциях с СД............65

1.12.	Блокировка АЧР при потере питания..............68

1.13.	Предотвращение некоторых неправильных действий
автоматики...........................................70

Список литературы.......................................76
Бпбппотечка электротехника

Приложение к производственно-массовому журналу «Энергетик»

БЕЛЯЕВ АНАТОЛИЙ ВЛАДИМИРОВИЧ

Автоматика и защита на подстанциях с синхронным
и частотно-регулируемыми электродвигателями
большой мощности
Часть 1

АДРЕС РЕДАКЦИИ:

115280, Москва, ул. Автозаводская, 14
Тел. (495) 675-19-06, тел./факс 234-74-21

Редакторы: Л. Л. Жданова, Н. В. Ольшанская

Сдано в набор 11.12.13. Подписано в печать 17,01,14.

Формат 60x84 l/i6- Печать офсетная.

Печ. л. 5,0. Заказ БЭТ/01 (181)-2014.

Макет выполнен издательством «Фолиум»: 127238. Москва, Дмитровское ш., 157.

Отпечатано типографией издательства «Фолиум»: 127238, Москва, Дмитровское ш., 157.
Журнал «Энергетика за рубежом»

Приложение к журналу «Энергетик»

Подписывайтесь на специальное приложение к жур-
налу «Энергетик» — «Энергетика за рубежом». Это
приложение выходит один раз в два месяца.

Журнал «Энергетика за рубежом» знакомит читателей
с важнейшими проблемами современной зарубежной
электроэнергетики:
— развитие и надежность энергосистем и энерго-
объединений;

—	особенности и новшества экономических и рыночных
отношений в электроэнергетике;

—	опыт внедрения прогрессивных технологий в энерге-
тическое производство;

—	модернизация и реконструкция (перемаркировка)
оборудования электростанций, электрических и теп-
ловых сетей;

—	распространение нетрадиционных и возобновляе-
мых источников энергии;

—	энергосбережение, рациональное расходование
топлива и экологические аспекты энергетики.

Подписку можно оформить в любом почтовом от-
делении связи по объединенному каталогу «ПРЕССА
РОССИИ». Том 1. Российские и зарубежные газеты
и журналы.

Подписной индекс журнала «Энергетика за рубежом» —
приложения к журналу «Энергетик»

87261
Об авторе

Беляев

Анатолий Владимирович —

кандидат технических наук, доцент кафед-
ры «Релейная защита и автоматика элек-
трических станций, сетей и энергосистем»
Петербургского энергетического института
повышения квалификации (ПЭИПК). Рабо-
тает в ОАО «Оргэнергогаз» (Санкт-Петер-
бург) в должности начальника инженер-
но-технического управления РЗА и АСУ-Э.
Автор более 70 печатных изданий по вопро-
сам РЗА и АСУ-Э, в том числе книг «Вторич-
ная коммутация в распределительных уст-
ройствах, оснащенных цифровыми РЗА»,
«Выбор аппаратуры, защит и кабелей в се-
тях 0,4 кВ», «Защита, автоматика и управ-
ление на электростанциях малой энерге-
тики».

Надежное функционирование узлов нагрузки
с синхронными электродвигателями обеспечивается
применением противоаварийной автоматики